基于元胞自动机的逆行非机动车行为研究
2021-09-10李静娴
交通科技与管理 2021年11期
李静娴
摘 要:在我国城市道路中,为满足机动车辆的快速通行,部分交叉口往往采用立体交通的型式,但对非机动车驾驶员带来不便,逆行车辆不仅会降低道路通行能力,也会带来大量的交通事故隐患。因此,基于元胞自动机,本文对逆行非机动车行为问题进行了研究。
关键词:交通规划;非机动车;逆行;元胞自动机
1 非机动车辆行驶特征分析
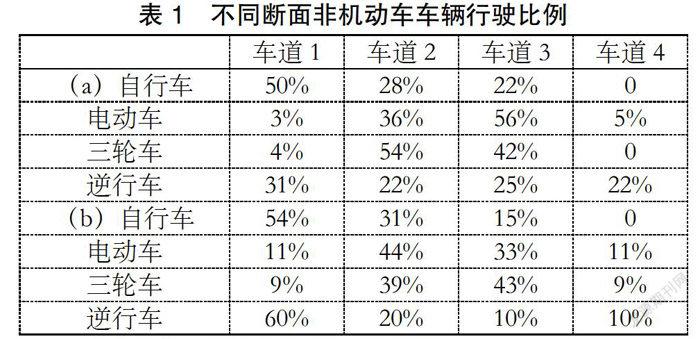
在城市道路中,造成非机动车逆行的原因是多方面的,包括驾驶员的人为因素和相关部门的管理因素。非机动车在行驶过程中,受到效率和安全两个方面驱动力的作用,但往往在行驶时往往将安全放在首位,速度也比正常行驶时低,表现出靠“边”行驶的特征;人力自行车因为动力不足、速度偏低等原因在车流量高时也偏向于靠边行驶;电动自行车、摩托车速度高则偏向于在非机动车道中间行驶在流量大。本文将研究目标根据机非隔离的形式分为2种断面类型(机非标线隔离和机非绿化带隔离)。根据对非机动车物理特征进行研究,将一条非机动车道的宽度定义为1 m。
为了对逆行车辆的行驶特性进行分析,对西安市小寨长安中路、华翠北路进行调查分析,将非机动车道按照1 m的宽度进行车道划分,将非机动车道按照从路缘石向内侧的方向分为车道1、车道2……统计不同断面的非机动车道的占有率。
不同种类的非机动车的行驶特性如下:
自行车驾驶员偏向于向右行驶,即占据车道1的概率明显比占据其他车道的概率高,这与自行车速度低且安全防护弱相关。
登录APP查看全文