机器人焊接激光传感器装夹及调节工具设计
2021-09-08贾瑞燕
机械制造文摘(焊接分册) 2021年4期
关键词:焊缝
贾瑞燕
(哈尔滨电机厂有限责任公司,黑龙江 哈尔滨 150040)
0 前言
抽水蓄能座环是一种大型焊接结构件,主要由环板、固定导叶、蜗壳拼装焊接而成。环板和固定导叶厚度大,且均为高强钢,预热温度需100 ℃以上,焊工不但劳动强度高,且狭小高温的工作环境恶劣,采用机器人替代焊工作业是制造业发展趋势[1]。抽水蓄能座环环板与固定导叶之间的K形焊缝,适合采用机器人进行焊接[2],由于该焊缝为多层多道焊,采用在焊枪前端安装激光传感器进行寻位和跟踪[3],以实现智能调节,保证焊接质量[4]。
焊接过程中,不同位置焊缝焊枪角度和焊接方向需进行调整,激光传感器与焊枪的相对位置也需相应调节[5],以成功实现对焊接坡口的激光扫描,常规激光传感器的装夹工具仅能固定一个工作位置,无法满足多位置、多角度、多方向的调节。鉴于此,设计了一种焊接机器人激光传感器装夹及调节工具。
1 焊接场景
1.1 坡口形式及焊接要求
座环采用机器人焊接的位置为上、下环板与固定导叶之间的焊缝,如图1所示。其坡口形式为K形,如图2所示。由于该焊缝处于半封闭空间,机器人焊接时,需要调整好姿态,以避免机器人与工件之间的碰撞干涉,同时需要保证激光传感器以合适的角度扫描坡口[6],焊接上环板侧焊缝和下环板侧焊缝时,也需要调整一次激光传感器装夹位置。
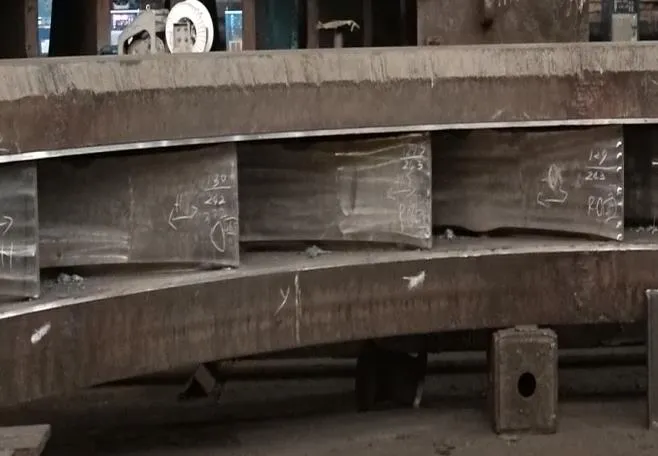
图1 座环上、下环板及固定导叶装配

图2 座环上、下环板及固定导叶坡口形式
1.2 座环焊接场景设计
根据焊接要求设计了座环机器人焊接及激光跟踪场景,激光传感器置于焊枪行进方向一侧,通过装夹工具固定于焊枪法兰盘上[7],如图3所示。……
登录APP查看全文
