水冷机壳螺旋砂芯机器人手爪夹具的设计★
2021-09-08陈剑钦张东升杨王杰张惠明曾浩彬何颖祺李怡菲朱均豪沈明生
机械管理开发 2021年7期
陈剑钦,张东升,杨王杰,张惠明,汪 泓,曾浩彬,何颖祺,李怡菲,朱均豪,沈明生
(华南理工大学广州学院 机械工程学院,广东 广州 510800)
引言
水冷机壳螺旋砂芯大且重,现铸造企业大都采用人工搬运的方法,但是人工搬运劳动强度较大,人工成本较高,且整个搬运过程存在一定的高温风险,效率较低,而普通的机器人手爪夹具普遍通过连杆进行装夹,装夹和搬运过程有一定的不稳定性,容易对砂芯造成一定的压缩变形,对砂芯表面造成一定的摩檫损伤,无法做到有效的移动防护,并且装夹不是十分稳定,搬运速度慢,效率偏低[1]。因此,设计一种针对性更好的专用螺旋砂芯机器人手爪夹具,使螺旋砂芯在搬运过程中不会受损,并提升螺旋砂芯搬运的效率[2]。
1 水冷机壳螺旋砂芯机器人手爪搬运工艺流程
大且重的水冷机壳螺旋砂芯如图1 所示,由于其比较脆而易碎裂的物理特性,要求其机器人搬运夹具较普通的机器人搬运夹具需要更加稳定。
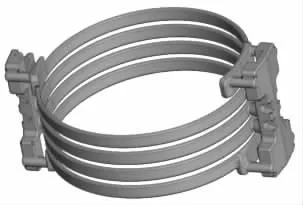
图1 水冷机壳螺旋砂芯
水冷机壳螺旋砂芯是低压铸造水冷机壳产品的砂芯,需要由射芯机射芯完成,经检验合格后,再被搬运至铸造模具处进行低压铸造。本夹具就是为完成其由射芯完成后到低压铸造模具处的搬运过程而设计的,其搬运工艺流程如图2 所示。为了保证砂型铸造搬运砂芯时砂芯在移动中的平稳性和安全性,需要设计专门的机器人手爪搬运夹具[3]。
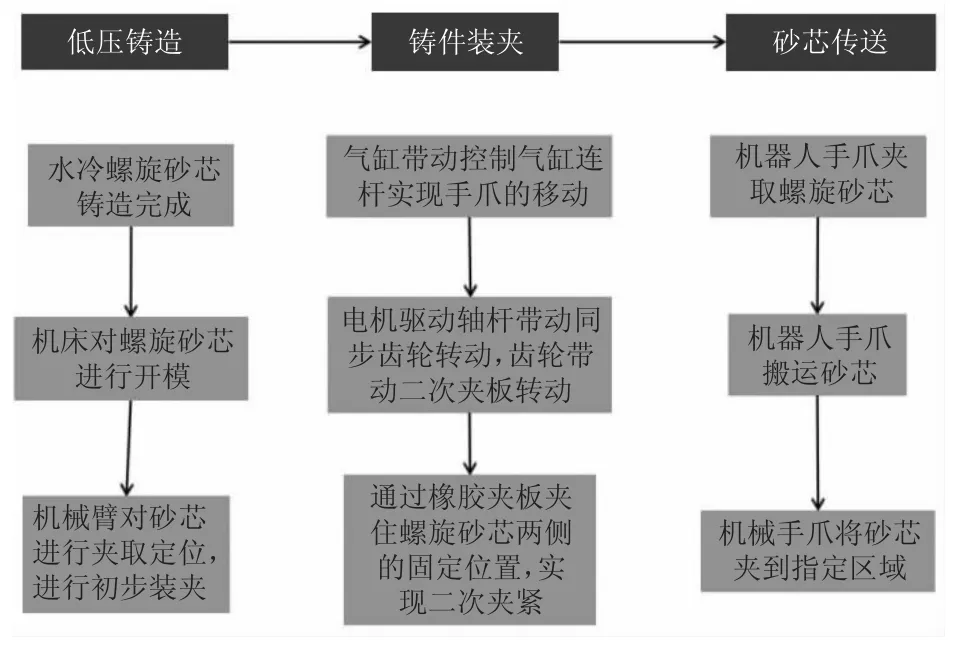
图2 机器人手爪的搬运工艺流程
登录APP查看全文
