线驱动柔性臂捕获装置的多体动力学特性分析
2021-08-24蒋万里
现代制造技术与装备 2021年7期
蒋万里 唐 斌 张 平
(大连理工大学 能源与动力学院,大连 116024)
清理太空碎片对航空航天事业的发展乃至人类未来的太空探索具有重要意义。由于太空环境的限制,太空碎片的清理工作只能交由机器人来做。与传统刚体机器人相比,柔性机械臂具有冗余度高、灵活性好以及适应性强等优点[1]。但是,柔性机械臂在执行捕获任务时产生的碰撞力,不仅会使柔性机械臂的收拢轨迹产生偏差,还会使柔性机械臂出现大幅度振动,甚至使目标物体逃逸导致任务失败。因此,针对太空碎片清理分析柔性机械抓取臂的多体动力学特性十分重要。
目前,国内外研究的重点是线驱动机械臂的实物结构创新,研究过程较为耗材费时。针对一些无重力等特殊环境,较难实现实物模拟。基于线驱动柔性机械臂的特点,提出了一种多柔体动力学模型的建模方法,可以较好地进行软材料机械臂的动力学模拟。最后,通过对比仿真结果和实际运动轨迹,验证了该方法的正确性,完成了线驱动柔性机械臂捕获装置的建模及动力学仿真。
1 多柔体动力学模型
1.1 数学建模
从拉格朗日方程导出柔性体的动力学方程为:
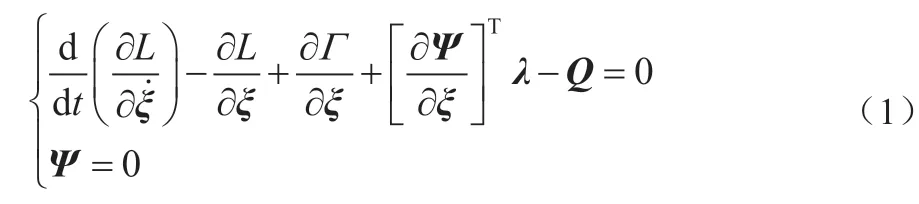
式中:Ψ为约束方程;λ为对应于约束方程的拉氏乘子;ξ为广义坐标;Q为投影到ξ上的广义力;L为拉格朗日项,定义为L=T-W,T和W分别表示动能和势能;Γ表示能量耗损函数。?
将求得的T、W和Γ带入式(1),可得:
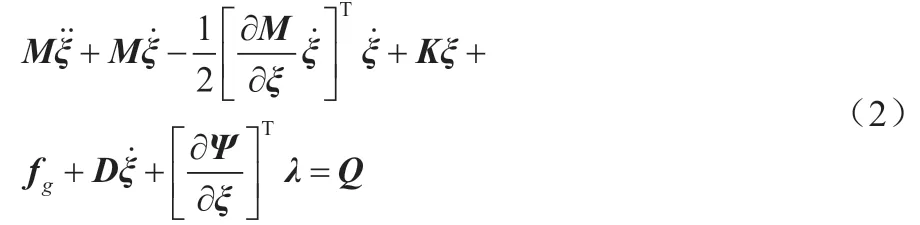
式中:M为柔性体的质量矩阵;为质量矩阵对广义坐标的偏导数,是一个(N+6)×(N+6)×(N+6)维的张量;……
登录APP查看全文
