基于平滑变结构-卡尔曼滤波的MIMU/BDS组合导航技术
2021-08-23李灿沈强秦伟伟段志强汪立新
航空兵器 2021年3期
李灿 沈强 秦伟伟 段志强 汪立新
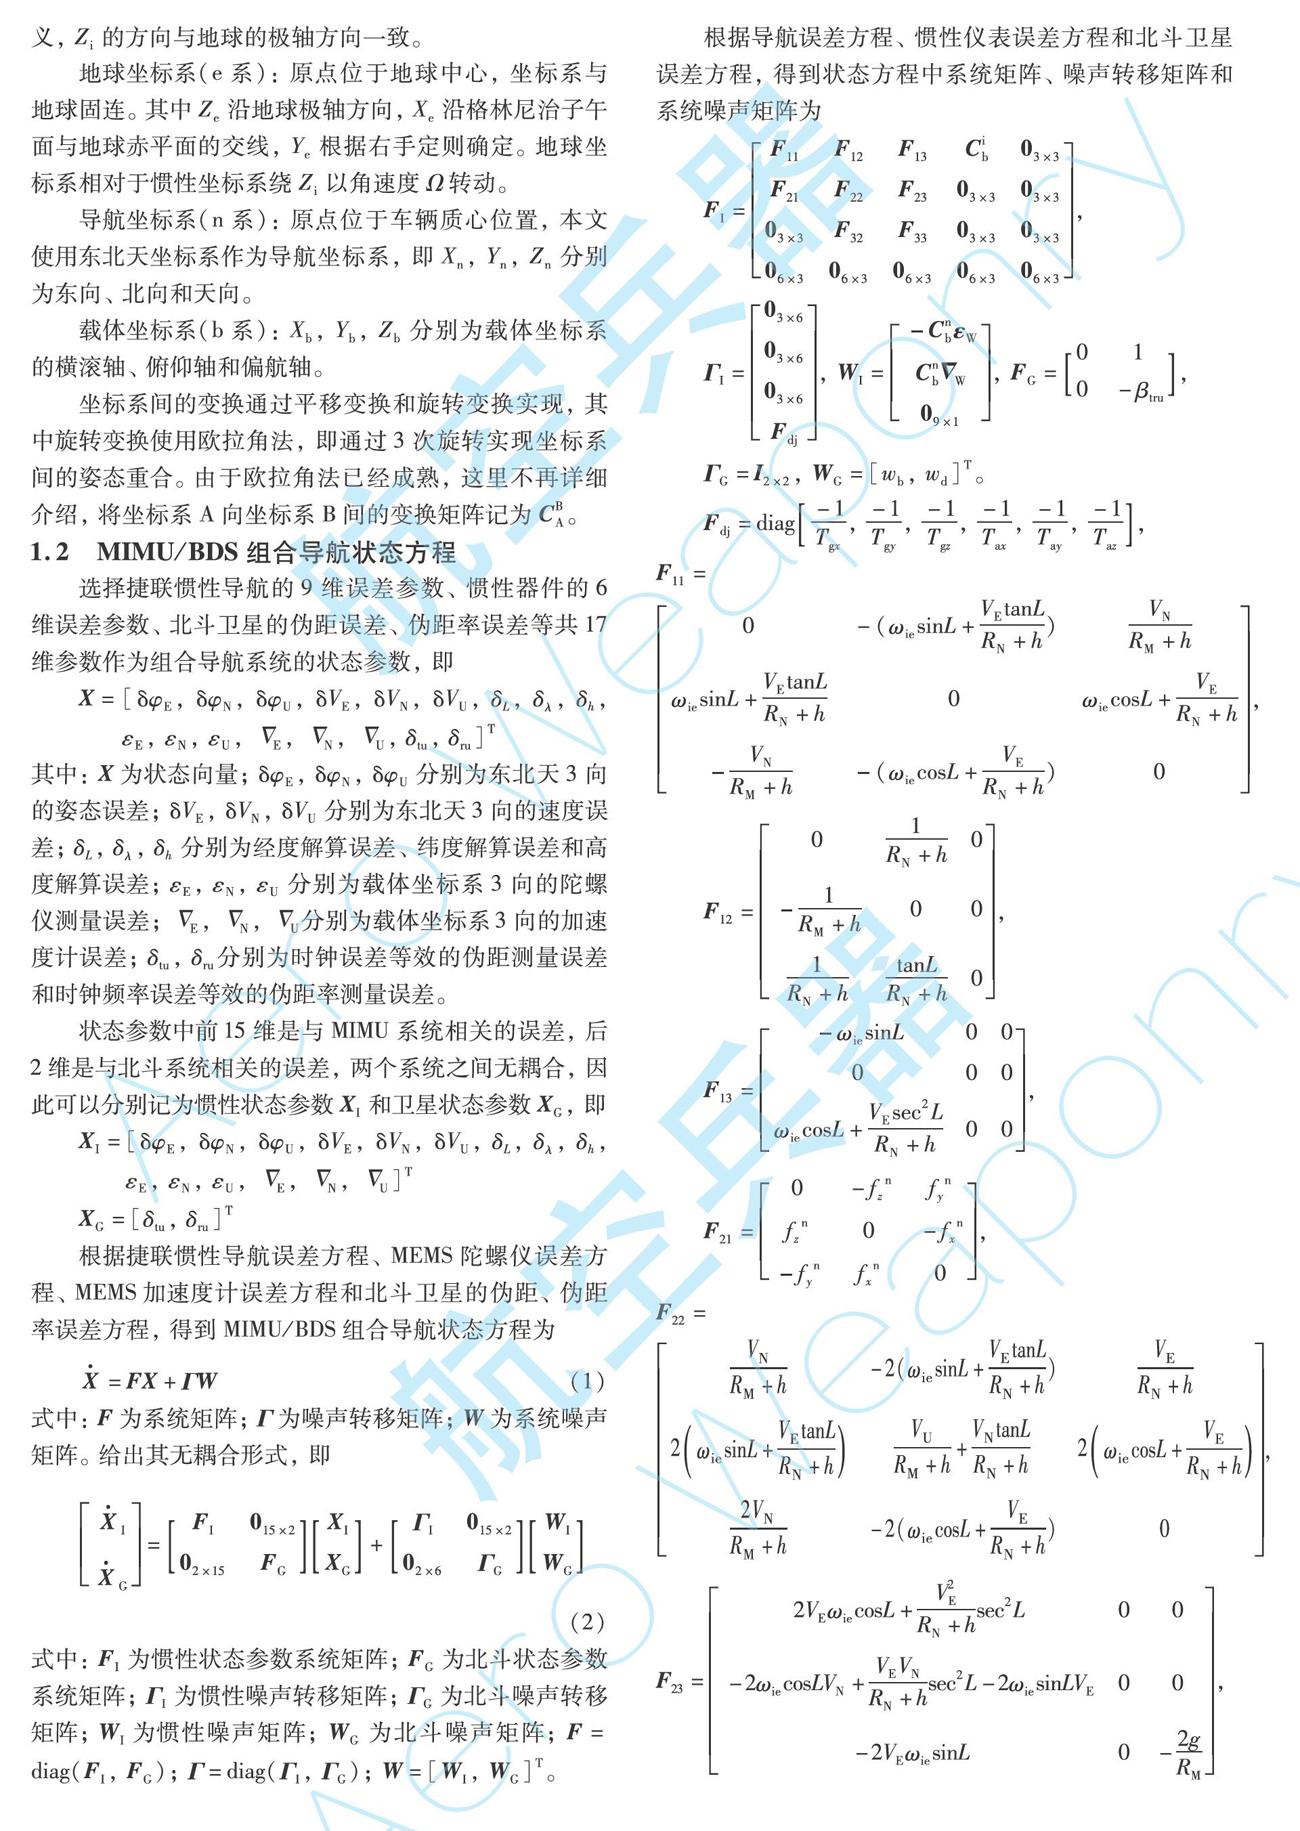

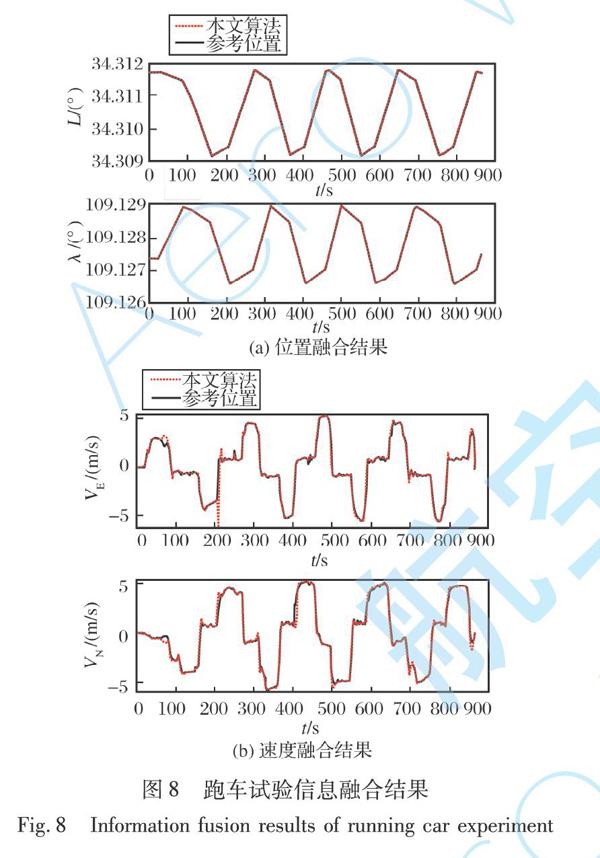
摘 要: 为了提高模型不准确、大扰动等情况下MIMU/BDS组合导航精度,提出了平滑变结构-卡尔曼组合滤波的信息融合方法。介绍了坐标转换方法,建立了组合导航系统的状态空间方程和观测方程。为了防止老旧观测数据引起算法发散,在卡尔曼滤波算法中融入随残差自适应变化的渐消因子,从而构造了自适应卡尔曼滤波算法。将卡尔曼滤波的精度优势与平滑变结构滤波的鲁棒性优势融合,提出了平滑变结构-卡尔曼组合滤波算法。经仿真验证,在模型不准确、大扰动等情况下,组合算法的位置融合误差和速度融合误差均小于卡尔曼滤波和自适应卡尔曼滤波算法;经跑车试验验证,在卫星遮挡情况下,组合导航系统的位置融合精度和速度融合精度仍然较高,实现了卫星可观数量不足情况下的精确导航。
关键词:MIMU/BDS组合导航;模型不准确;自适应渐消因子;平滑变结构滤波;组合滤波算法
中图分类号:TJ765; V448 文献标识码: A 文章编号:1673-5048(2021)03-0051-08
0 引 言
不同的导航手段中,北斗卫星的定位精度高、实时性好,但是卫星极易被遮挡;MIMU可以提供全部导航信息,且不受任何外界干扰,但是其导航误差随时间积累。将北斗卫星与MIMU导航进行信息融合,实现MIMU/BDS的优势互补,可以提高导航定位的连续性和定位精度[1],具有重要的研究价值。
多源传感器信息融合技术相比于单一传感器系统,具有更高的定位精度、更高的定位稳定性,兼具了各子导航系统的优势。……
登录APP查看全文
