“低慢小”飞行器自动检测及反制系统*
2021-08-18武卯泉
山西电子技术 2021年4期
武卯泉
(山西省信息产业技术研究院有限公司,山西 太原 030012)
1 研究背景、目的和意义
“低慢小”飞行器是指在低空或者超低空领域飞行速度较慢的小型飞行目标[1,2],例如无人机等航空器。由于缺乏有效技术手段进行监控,导致对于无人机的监管力度明显滞后,从而对国家安全和社会安全产生负面影响[3]。尤其在国家保密部门和一些军事涉秘场所,对无人机的监控与反制,已经到了刻不容缓的地步。
在军用领域,我军的海军和潜艇基地,长期有被偷拍侦测的风险,在重要军事设备的生产基地、试验基地、演习基地、军队驻地、主要领导和军事机关驻地(包含海外驻地)、重要战略设施等,都有被无人机非法入侵和侦查的风险存在[4]。
尽管部分无人机企业在其产品中为无人机飞行划定了禁飞区域,但仅限部分区域。无人机配件在网上到处有卖,自主DIY很容易就能够组装一台能够飞行的无人机[5],门槛并不高。特别是多数的无人机用户出于各种目的,通过购买零件改装拥有了无人机,没有经过飞行及安全培训,就在各种不适合飞行的场合飞无人机,近来出现了多次的安全事故[6]。所以对无人机的管控很难做到面面俱到,除了从源头抓起,需要做到未雨绸缪,处置和防范措施也迫在眉睫。
2 系统工作原理
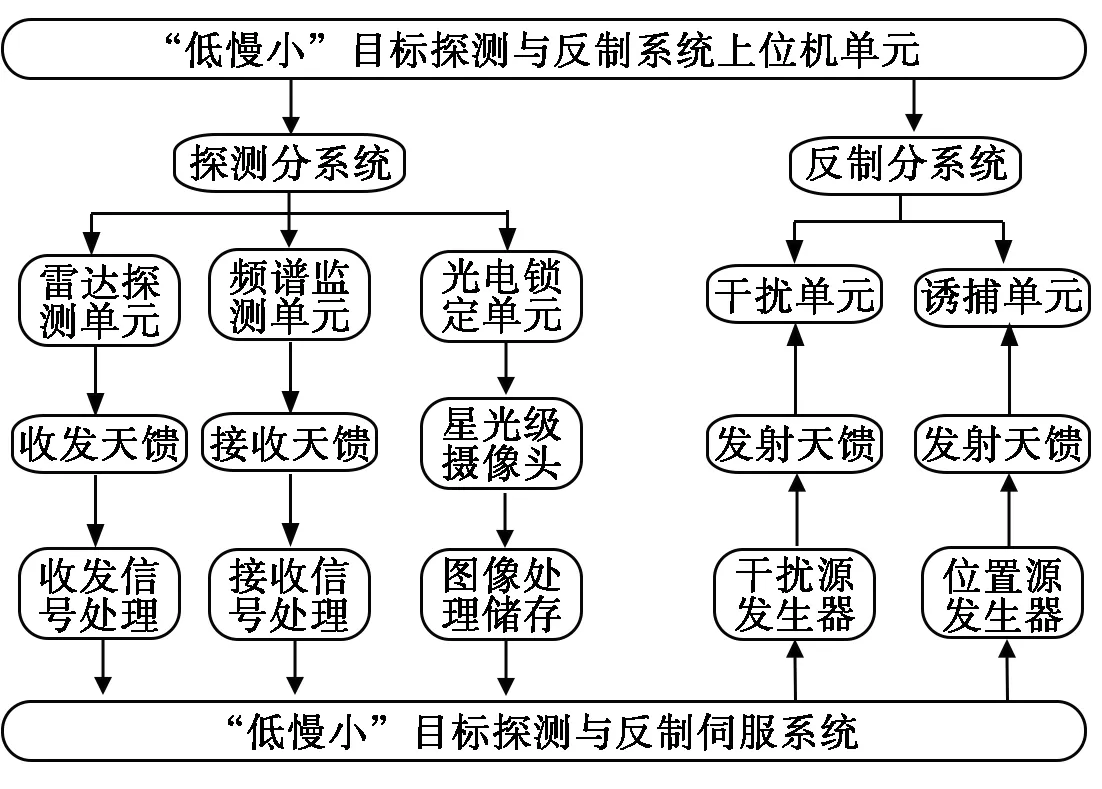
图1 系统工作框架
2.1 “低慢小”飞行器的探测
系统开机后,首先是雷达开始工作,雷达具备对各类微型无人机远距离探测、发现能力,同时具备全时、特定防控区域不间断扫描的特点;……
登录APP查看全文
