有缆遥控水下机器人在水利水电工程领域的应用现状与发展前景
2021-08-09林泓李灵汐
新型工业化 2021年2期
林泓,李灵汐
(福州大学,福建 福州 350108)
0 引言
我国水系众多,全国各地水坝水库分布广泛,水电水利领域设施建设发达,数量多、分布广、差异大,造成当前我国水电水利基础设施水下检测、清理、勘探难度大,专业团队规模难以满足现实需求。随着机器人技术的发展,水下机器人因其工作高效性、操作便捷性和安全可靠性等诸多优势逐渐代替人工进行水下作业,成为水利水电基础设施定期维护的一大有力助手。当前我国水下机器人的发展具有一定技术积累和经验可循,本文将结合各地有缆遥控水下机器人应用实例针对优点与弊端进行深入思考和初步探析。
1 水下机器人的分类及其特点
根据是否载人,水下潜水器可分为载人潜水器(见图1a[1]、b[2])和无人潜水器两类,其中载人潜水器一般简称为HOV,无人潜水器一般简称为UUV。水下机器人一般是指无人潜水器[3],水下机器人可根据与水面是否有支持设备分为有缆遥控水下机器人(一般简称为ROV)(见图1c[1]、d[4])与自治水下机器人(一般简称为AUV)(见图1e[1]、f[4]),根据运动方式的不同ROV常分为移动式、浮游式和拖曳式三种[5]。
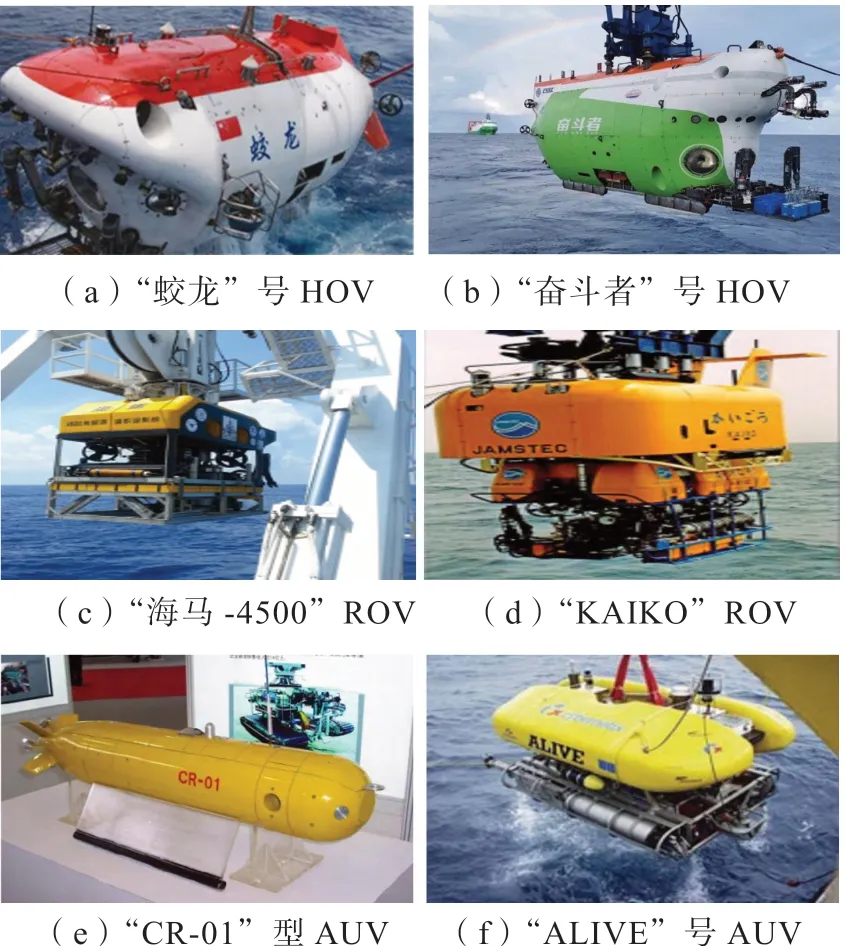
图1 当前典型水下潜水器
HOV的主要作用是在复杂的深海环境下协助科研人员完成高效的资源勘探、周密的科学考察和连续的开发作业等任务。其优点是可为科研人员提供直接观察深海的环境,利于准确地做出决策。目前我国在大深度载人潜水器领域达到世界领先水平,2020年11月10日8时由我国自主设计、集成的万米载人潜水器“奋斗者”号在马里亚纳海沟10909米的深度上坐底,创造了在载人深潜领域我国的历史新纪录,为我国探索深海科学奥秘、保护和合理利用海洋资源提供了又一重要的科研利器[2]。……
登录APP查看全文
