自适应变结构的PI控制器设计
2021-07-29王皓天
微型电脑应用 2021年7期
王皓天
(陕西能源职业技术学院 机电与信息工程学院,陕西 咸阳 712000)
0 引言
永磁同步电动机转速环采用PI控制时,对于阶跃输入而言,输出响应会产生超调。由此,业内很多学者专家展开了一系列研究探索,有的提出采用加入过渡过程的方式来降低超调量[1]。有的学者提出可以通过输出微分负反馈方式来降低超调[2]。但这两种方式都具有不足之处,前者的过程函数非常复杂,难以计算。后者则由于微分器的加入,极大增加了测量噪声。为此,又有专家提出了可以采用伪微分反馈控制和IP控制方式,这两种控制都能够有效降低阶跃响应的超调,但同时会增大连续变化输入响应的稳态误差[3-5]。不仅如此,传统控制器在分析输入信号的类型时也只参考了阶跃信号这一种情况,其他情况皆需对控制器再次设计。基于此,本文分析设计了一种自适应变结构PI控制器,它能够根据输入信号的不同类型,自动选取对应的控制方式,实现最优控制。
1 IP控制器
采用预限停止积分型抗积分饱和方法[6]时的转速环IP控制器结构图如图1所示。
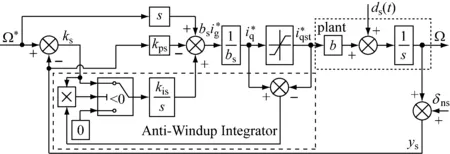
图1 IP控制器结构框图
由图1可知,系统的控制量表达式为式(1)。
(1)

排除反馈转速滤波、电流环带宽、控制量饱和的影响,把式(1)代入机械角速度的状态方程,从而获得系统的输出,如式(2)。
(2)
电流环的电流幅值和带宽均有一定限制,故而当输入阶跃信号时,系统对该信号不产生响应,导致输入微分前馈则基本不产生效果。系统的输出将变为式(3)。……
登录APP查看全文
