对称式对心双曲柄滑块机构在可变结构机构设计中的应用
2021-07-15冷鸿彬
机械研究与应用 2021年3期
冷鸿彬,顾 丹,章 伟,朱 鹏
(四川城市职业学院,四川 成都 610101)
0 引 言
随着社会需求和科技的进步,移动机器人性能不断完善,其应用范围也越来越广泛。在排雷、搜捕、救援、星球探测等领域,要求机器人对各种复杂地形要有很好的通过性和适应性,即具有一定的越障能力、避障能力和环境适应能力[1]。
机器人的悬架设计对其移动性能有着很大的影响,文中将对称式对心双曲柄滑块机构应用于可变结构的机器人悬架机构设计,对与平行四边形、平行六边形两种机构的组合变胞机构进行了特性分析。在此基础上设计了一种可变结构的机器人悬架机构,该机构在通过某些复杂地形,如高低不平的地面、狭窄的缝隙时能够改变自身结构形态和车身横向宽度,因此具有更好的通过性和环境地貌适应能力。
1 对称式对心双曲柄滑块机构特性分析
图1所示为对称式对心双曲柄滑块机构,其有两个主要特征:①机构特征:该机构由两套共用一个曲柄的对心式曲柄滑块组成,两曲柄BC、CD和两连杆AB、DE的尺寸分别相等。两套对心式曲柄滑块机构以C为中心呈中心对称分布;②运动特性:该机构两滑块A、E的运动状态始终相同,只是移动方向相反[2]。曲柄逆时针转动,当α=180°时,两滑块处于距离最远位置;曲柄继续转动至α=360°时,两滑块处于距离最近位置。
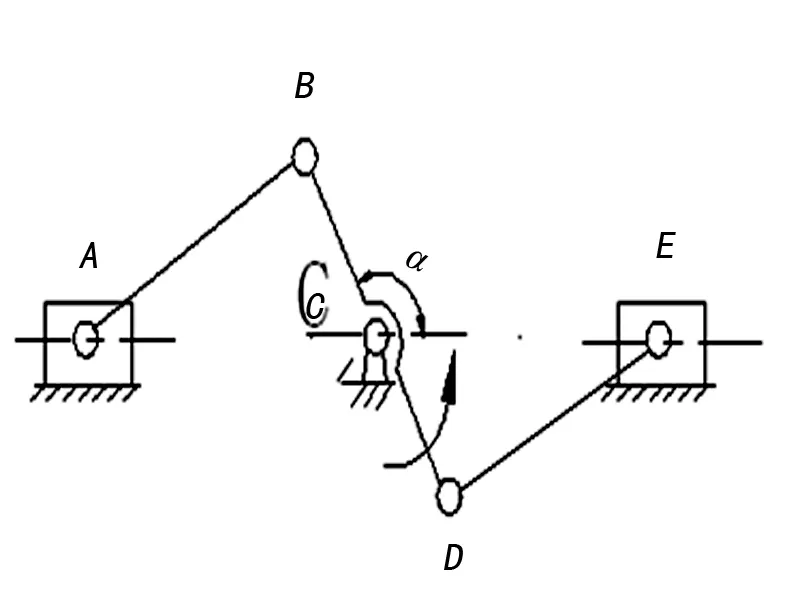
图1 对称式对心双曲柄滑块机构简图
2 与平行四边形组合的变胞机构[3]特性分析
2.1 机构组成原理
如图2所示,该机构由对称式对心双曲柄滑块机构AFEGC和平行四边形机构ABCD组成,且自由度为1。……
登录APP查看全文