基于CATIA-DMU四连杆悬架不同运动副仿真对比研究
2021-07-10王永卫韩权武
科技与创新 2021年12期
王永卫,韩权武
(北京汽车股份有限公司汽车研究院,北京 101300)
1 概述
本文以某车辆上所采用的四连杆后悬架为研究对象,对空间四连杆机构进行自由度分析,运用CATIA-DMU模块建立四连杆悬架的运动仿真模型,通过对悬架的不同约束进行仿真,对比轮心点间隙误差,结合实际悬架运动方式,确认较合适的四连杆悬架DMU运动仿真校核。
2 四连杆悬架自由度分析[1-2]
空间连杆机构常用的运动副类型有转动副、圆柱副、移动副、球面副、螺旋副、平面副、曲面副等。
自由度为f=1、2、3、4、5的运动副,相应地称为Ⅰ、Ⅱ、Ⅲ、Ⅳ、Ⅴ类运动副;第i类运动副允许i个相对自由度,同时也就有Ci=6-i个约束度。
一般空间机构自由度计算公式分为以下两类。
2.1 空间机构单封闭环自由度的公式
空间机构单封闭环自由度的公式为:
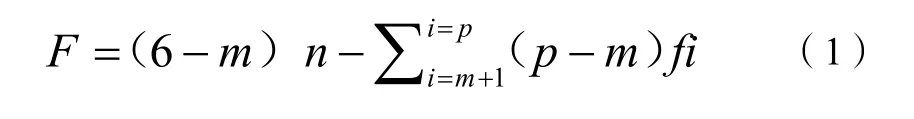
式(1)中:F为机构自由度;m为各构件在运动时所受到的公共约束数;n为机构活动构件数;p为运动副的级别,由运动副所产生的约束数来决定;fi为机构i类运动副数量。
2.2 开链机构的自由度计算公式
开链机构的自由度计算公式为:
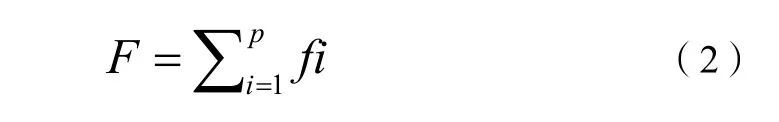
空间机构不含公共约束的自由度的计算公式为:
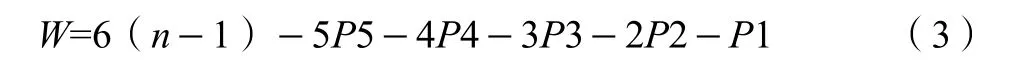
式(3)中:n-1为可动构件数;P1~P5为I~V级运动副的数目。
3 四连杆悬架DMU仿真模型建立
四连杆后悬架的结构如图l所示。CATIA-DMU仿真模块中,悬架硬点设置点、线、面元素,建立运动副,对于四连杆悬架弹性元件衬套简化为刚体,不考虑弹性变形。
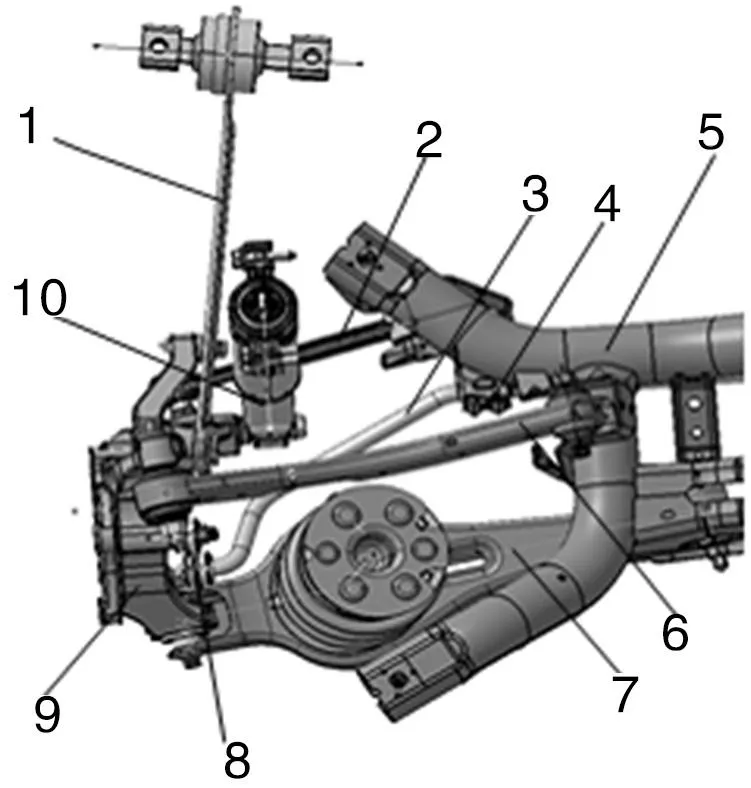
图1 四连杆悬架结构图
悬架运动建立轮心点上、下跳模拟实车运动,需要对轮心处进行驱动,建立驱动副如图2所示。……
登录APP查看全文