拖缆和阻尼器对船舶靠泊运动控制的研究
2021-07-01耿新雷
中国水运 2021年5期
耿新雷
摘 要:在近港口区域内的船舶自动靠泊技术是当前的研究热点。本文提出了一种新的船舶靠泊技术,即使用阻尼器和绞车组成靠泊系统来解决复杂和危险的靠泊作业。在所提出的靠泊系统中,设计了控制器来抵消波浪和其他因素的影响,以保证靠泊过程的安全。通过实验验证了所提出的船舶靠泊方法和所设计的控制系统在不可预知的外力作用下的有效性。实验结果表明,在设计的控制器的有效控制下,船舶能够及时接近预定位置。本文自动靠泊方法可以为船舶的自动靠泊技术研究提供参考。
关键词:船舶;港口;靠泊系统;阻尼器
中图分类号:U675.9 文献标识码:A 文章编号:1006—7973(2021)05-0120-02
1引言
船舶靠泊被广泛认为是船舶控制和自动化领域最复杂的过程。船舶在靠泊过程中,由于受到风、气流干扰以及浅水、岸壁效应的影响,会产生复杂的动力学行为,难以精确操控,需要通过人的经验来完成靠泊过程[1]。因此,从理论和实践上研究自动靠泊技术具有重要的意义。张强等[2]使用ANN算法对船舶的自动靠泊控制进行仿真试验。在船舶低速运动控制领域,龚征华等[3]基于喷水推进操舵控制系统的工作原理,设计干扰观测器和全局滑模控制器。
因此,本文提出了一种在保证作业安全的情况下船舶靠泊的新方法,并通过实验验证了该方法的可行性。
2系统描述和建模
2.1系统描述
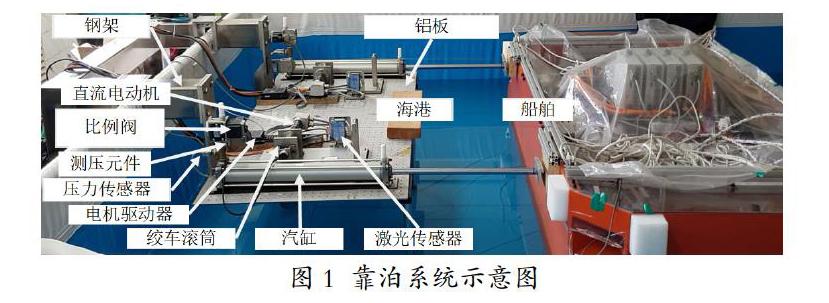
图1为试验布置图,试验采用的靠泊系统主要由激光传感器、绞盘系统、电机、压力传感器、比例阀、测压元件等组成。……
登录APP查看全文