四足机器人的进化,只为适应复杂地形
2021-06-28李铮
电脑报 2021年13期
李铮
认识DyRET
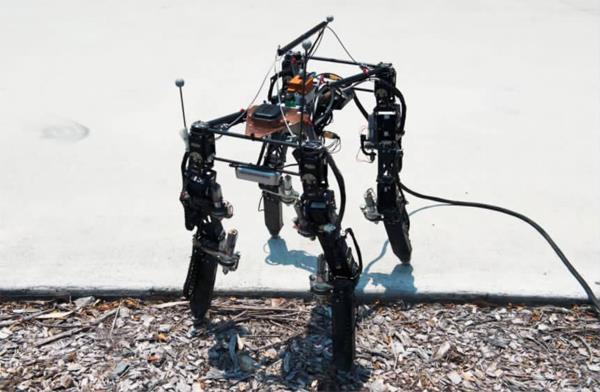
当代机器人都装备了运动系统,但在行动中对地形的适应却一直是个难点。来自挪威奥斯陆大学的科学家们为此开发了新型四足的机器人,当它遇到不同的表面时可以调整自己的腿长和行走步态,这种能力可以提高它的能源效率和在不可预知的环境中的表现。
该机器人被叫做DyRET(在挪威语里是“动物”的意思),被称为是首个能根据不同条件自动改变形态的四足机器人。通过混合使用传感器、摄像头和人工智能,机器人能在遇到不同地形时识别并机械地调整腿的长度进而调整身体形状、优化其步态以适应特定表面。
这项研究的负责人尼加德表示,这种机器人能不断地学习其所行走的环境,然后结合它在受控环境中获得的知识来适应环境。
据了解,研究人员首先训练机器人在碎石、沙子和混凝土上的行走能力,然后让它在从未涉足的草地上行走。虽然这似乎不是最麻烦的地形,但研究人员指出,任何不同形态的地面对长腿机器人来说都是全新真正的挑战。
这种类似狗的变形机器人可以动态地拉长其四只腿,研究人员在挪威和澳大利亚进行了测试,帮助DyRET学习如何延长或缩短其四肢,以适应不同类型的地形。奥斯陆大学和挪威国防研究机构的计算机科学家尼加德说:“现阶段已经可以将机器人带到户外,并且学习适应环境,它能够使用人类赋予它们的智能。”
四足机器人的复杂“进化”
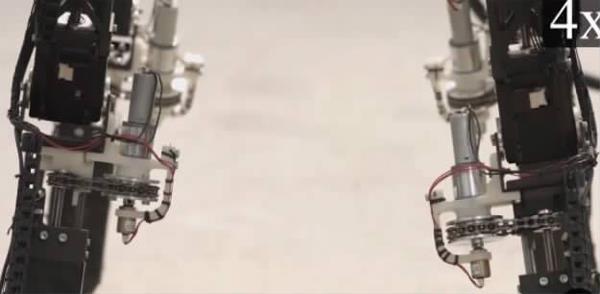
可以伸缩的四肢,视频截图来自奥斯陆大学
登录APP查看全文