半液浮陀螺转速自检优化分析
2021-06-17刘诗超余云鹏谢慧慈
直升机技术 2021年2期
刘诗超,徐 燕,余云鹏,谢慧慈,叶 猛
(1.海装驻南昌地区军事代表室,江西 南昌 330024;2.航空工业洪都,江西 南昌 330024)
0 引言
随着惯性导航技术的发展,作为核心器件的陀螺仪的地位显得越发重要,陀螺的性能直接决定了导航系统的稳定性与精度。同时,陀螺仪作为一种敏感角速率的惯性器件,在飞机、坦克、导弹和鱼雷的控制系统中发挥着重要作用。近几年来,随着我国航空工业的发展,对陀螺提出了更高的要求:不仅要求陀螺抗振动、耐冲击、可靠性高,而且还要求陀螺对环境的适应范围要宽、体积要小、重量要轻、性能指标要高。半液浮陀螺由于其抗振动、耐冲击、可靠性高等优点,广泛应用于飞机的飞行控制系统。它敏感飞机角速率信号,为飞行控制提供条件,使静不稳定的飞机趋于稳定。
本文主要针对飞机使用过程中半液浮陀螺传感器出现转速自检超差问题,对半液浮陀螺转速自检工作原理进行分析,并提出了一种改进方法。
1 半液浮陀螺工作原理
半液浮陀螺主要由同步器、陀螺电机、扭杆、阻尼器等几部分组成。其结构示意图见图1。
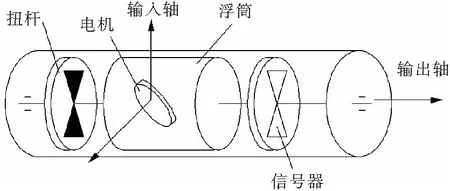
图1 结构示意图
半液浮陀螺加电正常工作后,陀螺电机旋转产生角动量H
。当沿陀螺敏感轴方向有角速率ω
输入时,电机的转子发生进动现象,将产生绕框架轴的陀螺力矩H
·ω
。陀螺力矩使陀螺框架偏转产生β
角,固定在框架上的弹性元件扭杆则产生与陀螺力矩相反的弹性力矩K
·β
(其中K
是扭杆的弹性系数)。当H
·ω
与K
·β
相等时,框架就停止转动,达到稳定状态。……登录APP查看全文