一种三自由度并联机器人运动控制系统性能分析及仿真
2021-06-05路博凡张若平韩家哺钱仲楷
智能计算机与应用 2021年4期
关键词:模型
路博凡,张若平,韩家哺,钱仲楷
(上海工程技术大学 机械与汽车工程学院,上海201620)
0 引 言
随着工业时代的发展,人们对于并联机器人的研究在不断的深入。并联机器人在对于需要重载工作场合和零部件表面较为复杂的加工场景上都有着无可比拟的优秀表现;但由于并联机器人的结构较为复杂,所以控制系统的设计一直是一个难题。首先由赵东亚等学者[1-2]将并联机器人控制方式划分为基于模型与不基于模型两大类,针对基于模型的方法有状态反馈法[3]、鲁棒自适应控制、滑模变结构控制等[4]。将模糊控制[5]、神经网络等应用于不基于模型的并联机器人控制;吴博等学者[6]采取分散式控制方式来制作控制系统;陈强等[7]复合控制采用传统PID与智能控制方法的结合。
本文将采用模糊PID的控制方法;并结合并联机器人的Simscape物理模型进行改进,从而得到更好的控制效果。
1 3UPS-UP并联机器人的运动建模
提出一种冗余驱动3UPS-UP并联机构,该机构可用于各种汽车零部件的加工复杂曲面等工程应用中。如图1所示。
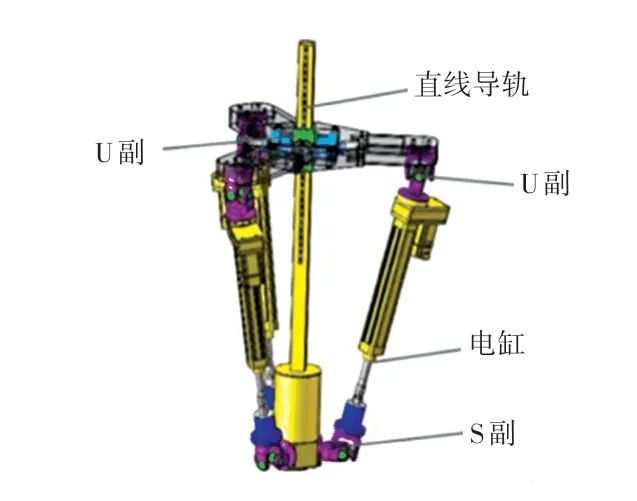
图1 3UPS-UP并联机器人结构Fig.1 ER20-1700 robot structure
由图1所示,其中该并联机构从上到下分别由定平台、中间恰约束从动支链UP、3个完全相同的UPS驱动支链和底部定平台部分构成。其中定平台和3个驱动支链动是起到驱动机器人正常运动及支撑固定的作用,使整个系统更加稳定,是整个并联机器人的基础。而动平台为末端执行器的安装平台,传递位置和力的信息。其中,(U)为虎克铰;……
登录APP查看全文
