基于工业机器人的打磨工作站设计*
2021-06-01
(华南理工大学广州学院,广东广州 510800)
工业机器人是一种自动化机器装置,随着国内制造业转型升级的进行以及人口红利的逐渐消失,机器人行业正迎来最高速发展的时期。机器人的应用范围很广,打磨机器人就是工业机器人的应用的主要方向之一[1-4]。
打磨机器人可用于替代传统人工打磨,大大提高产品质量和生产效率,因此工业机器人能够更好的满足大规模生产的需求[5-6]。为实现在打磨工作中,远程操控工业机器人与台磨机进行打磨作业,设计打磨工作站。
1 系统硬件设计
在工业机器人打磨作业中,托盘A、B与行程开关接触后,开关组信号同时为1,机器人将在托盘A、B区域中夹取工件进行打磨作业并将打磨后的工件移至夹取点归位,该托盘最后一个工件打磨归位动作完成后机器人末端执行器将回到安全高度等待下一托盘到位信号指令。根据作业要求,打磨工作站分为三个模块:控制模块,打磨模块和工业机器人见图1。
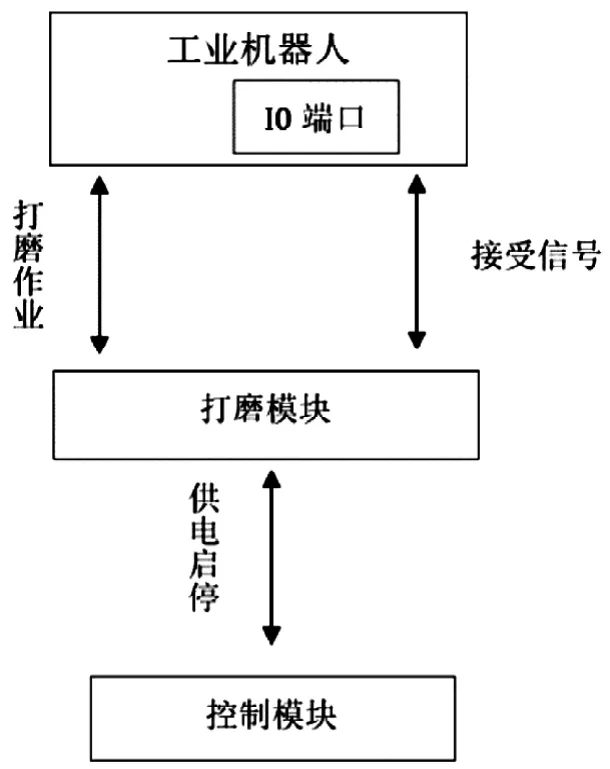
图1 打磨系统结构Fig.1 Polishing system structure
控制模块包含供电电路和安川MOTOMAN-SV3X 其I/O接通单元CN10用I/O电缆将其延伸的I/O端子座组成。供电电路电气件包括断路器CB1、CB2、交流接触器KM1、继电器KA1、常开按钮SB1、常闭按钮SB2以及24V电源,其布局图见图2。
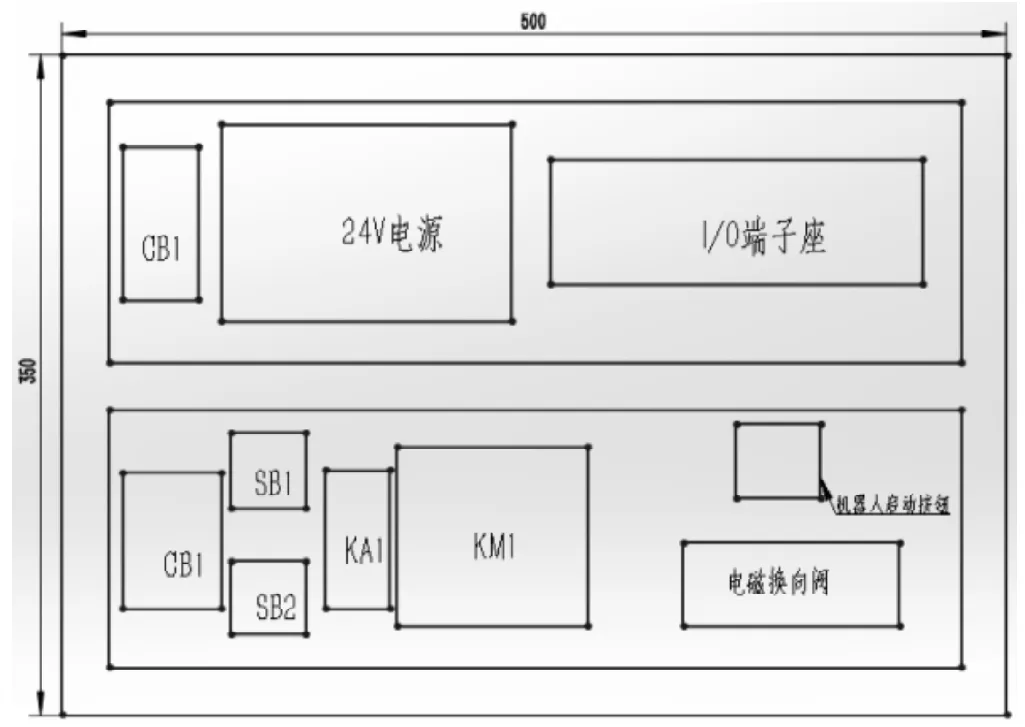
图2 控制模块布局图Fig.2 Layout of the control module
电气件接线实物如图3所示,打开CB1、CB2、24V电源接通,按下常开按钮SB1交流接触器KM1电磁铁吸附,台磨机火线(L)和零线(N)接入的L1,L2端接通,台磨机通入220V交流电启动,由此远程控制台磨机的启停。
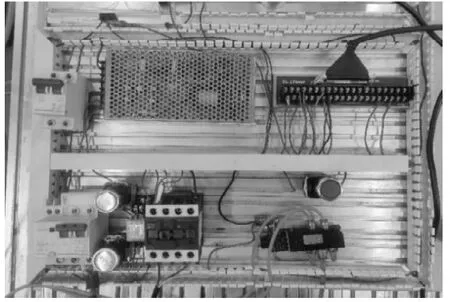
图3 电气件接线实物图Fig.3 Physical diagram of electrical wiring
打磨模块由托盘A、B,直角定位装置*2,行程开关*4和台磨机*1组成。……