关于未知环境下多无人机协同搜索动态目标的研究
2021-05-16唐攀
科学与信息化 2021年12期
唐攀
四川大学 电子信息学院 四川 成都 610065
1 搜索环境描述与建模
1.1 场景描述
1.2 实验参数设置
根据环境大小和动态目标个数动态变化,但会保证每个算法都设置相同的最大迭代次数。假设目标环境的大小为100m×100m,无人机最大速度是1m/s,那么最大迭代次数就设置为200。对于存在续航能力有限的动态目标搜索问题,任务的主要目标则是在规定时间内找到尽可能多的目标。在下列所有算法中,都将无人机的通信半径设置为10m,最小的斥力半径设置为2m,最大排斥半径为5m,最大速度为1m/s。各个算法可以表示如下:
(1)SPB:群无人机行人行为算法,惯性系数w等于0.85,等于0.4,最大邻居数量等于4,最大碰撞系数等于0.7,等于0.55;
(2)PSO:粒子群优化算法,惯性系数w等于0.9,认知因子等于1,社会因子等于1;
(3)LFS:莱维飞行α等于1.5,b等于1.002;
(4)EPSO:无人机粒子群优化算法,惯性系数w等于0.95,认知因子等于1,社会因子等于1;
(6)GSO:人工萤火虫算法,提升因子r等于0.6,最大群组数量等于5,β等于0.08。
2 行人行为算法
在地铁站内,不存在外部的指令,但行人之间仍然能够按照某种规则形成一定的结构和功能,进而保持地铁站的高速运行。受启发于这种现象,发现地铁站中的行人和执行搜索任务的群体无人机有着许多相似之处。所以本文提出了以SPB算法来描述行人行为这种自组织行为,并且把算法应用于搜索动态目标场景。
2.1 SPB算法搜索过程
SPB算法的速度和位置迭代方程如下:
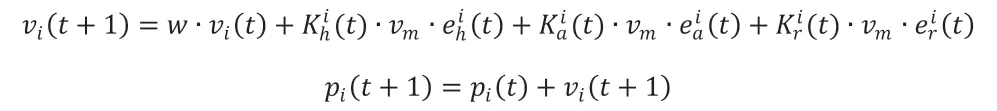
无人机机的数量设定为18,4个动态目标初始位置分别是P1(90,80),P2(20,15),P3(85,20),P4(25,90),并且四个动态目标均沿着不同方向做直线运动。……
登录APP查看全文