焊接机器人焊缝跟踪技术的现状与发展趋势
2021-05-14脱帅华曹学鹏侯至丞杨文林包翔宇
科学技术与工程 2021年10期
张 弓, 脱帅华, 曹学鹏, 侯至丞, 杨文林, 徐 征, 包翔宇
(1.长安大学工程机械学院, 西安 710064; 2.广州中国科学院先进技术研究所, 广州 511458)
焊接技术被誉为“工业的裁缝”,是现代制造工艺中重要的组成部分之一,在汽车、船舶、航空航天等领域应用广泛[1]。实现焊接自动化和智能化也已成为必然,高效性的焊接机器人将在先进制造业中得到广泛应用[2]。
对焊接机器人的研究主要包括焊接传感、焊缝跟踪、焊接路径规划与焊缝质量控制等[3]。焊缝跟踪的精度和实时性是评价焊接质量的重要指标。焊缝跟踪以传感技术为基础,通过传感器实时检测焊缝位置并引导焊枪按照实际轨迹进行焊接,能确保焊接轨迹的准确与焊接质量的稳定[4]。由此可见,传感器在机器人焊接过程中作用重大。
为此,针对焊接机器人的焊缝跟踪技术,系统地总结近年来机器人焊接过程中用于焊缝跟踪的各类传感技术的研究进展,并对焊缝跟踪技术的发展趋势进行分析和展望,指出其未来的研究方向。
1 焊缝跟踪传感技术
传感技术是焊接机器人焊缝跟踪的基础,根据实现方式可分为电弧传感、视觉传感、激光传感和超声、红外等其他传感技术。焊缝跟踪的主要传感器分类如图1所示。
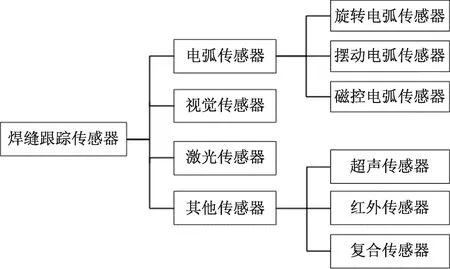
图1 焊缝跟踪传感器分类
电弧传感[5]利用电弧自身参数作为跟踪信号,无需附加设备且抗干扰能力强。视觉传感[6]以自然光为照明光源,主要通过电感耦合器件(charge coupled device,CCD)相机获取焊缝信息,方式简单直观,信息获取量大;……
登录APP查看全文
