月球基地车辆自校准导航定位方法
2021-04-17傅惠民
机电产品开发与创新 2021年2期
关键词:方法
崔 轶, 傅惠民
(北京航空航天大学 小样本技术研究中心, 北京 100191)
0 引言
构建月球基地是月球探测的核心目标之一, 也是人类实现对月球资源的深度开发和利用的重要手段[1,2]。 在月球基地中, 可以通过机器人和智能车辆来控制和照料基地。 因此,为机器人和智能车辆提供导航服务就非常重要。 这种月球基地的导航与一般的月面导航不完全一样,前者是小范围的,后者是大范围的,前者对导航精度的要求远高于后者, 这导致月球基地机器人和车辆的导航面临更大的挑战。 为此,文献[3]提出一种新的步长估计模型和行人航位自校准推算方法, 并建立一种室内自校准导航定位方法,不但解决了室内行人导航定位问题,而且能够为月球基地机器人提供高精度的导航定位。 在此基础上, 本文进一步提出一种月球基地车辆自校准导航定位方法,可以实现月球基地车辆高精度导航定位。
1 惯性导航自校准方程
由于惯性导航系统每次使用之前需要较长的初始对准时间,加上受环境的影响和设备老化等原因,其陀螺仪和加速度计往往存在较大漂移。因此,下面根据惯性导航方程, 给出能够对陀螺仪和加速度计漂移进行有效修正的自校准方程。
1.1 自校准状态方程
由于惯性传感器的采样频率非常高, 相邻两次采样之间加速度变化不大,因此其状态方程可以表示为:
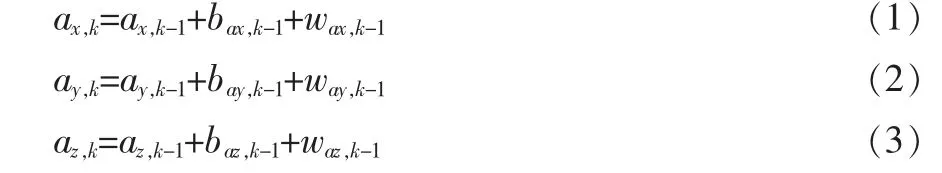
式中:ax,k,ay,k,az,k为第k 次采样时导航坐标系下车辆质心的三轴加速度,bax,k-1,bay,k-1,baz,k-1为未知输入 (模型误差、环境干扰等),wax,k-1,way,k-1,waz,k-1为噪声。……
登录APP查看全文