基于滑模变结构的转向控制器优化设计及研究
2021-04-16裴学杰
机械设计与制造工程 2021年3期
裴学杰
(陕西国防工业职业技术学院汽车工程学院,陕西 西安 710036)
科学技术的飞速进步使目前汽车的转向系统更加便捷、可靠,尤其是乘用车市场已摒弃原有的机械转向系统和液压助力转向系统等传统转向系统,转而采用电动助力转向系统(electric power steering,EPS)[1]。电动助力转向系统的核心是转向控制器的控制策略和控制模式。本文采用的滑模变结构控制策略,经过多年的发展已成为自动控制系统中一种常用的设计方法,它适用的控制任务有镇定与运动跟踪等。滑模控制策略与其他控制策略的不同之处在于系统的“结构”并不固定,使得系统能够按照预定“滑动模态”的状态轨迹运动[2]。本文在Simulink中创建转向控制器模型,分别使用传统PID控制和滑模变结构控制策略,再联合Carsim中整车模型,对比在动态仿真模拟情况下的各类曲线[3],以期找到提高转向控制系统动态特性的方法。
1 Simulink中转向器仿真参数设置
为了降低问题的复杂性,本文忽略了非线性因素对系统的影响,将扭矩传感器简化成刚度为Kc的扭力杆。在假设前轮处于小转角的情况下(即轮胎侧偏角小于5°,轮胎特性可认为是线性的),转向阻力可认为与转向齿条位移成正比,此时等效比例系数为弹簧刚度Kr。最后将复杂的电动助力转向系统简化为方向盘和上转向轴、下转向轴、电动机与齿轮齿条4个部分[3],具体参数设置见表1。
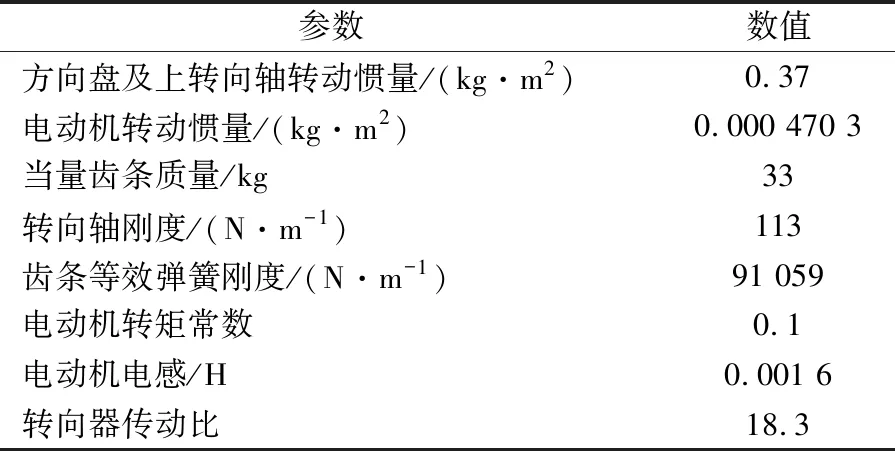
表1 Simulink中仿真参数设置
2 传统PID控制器设计
本文通过在电动机驱动模块处安装一个电流传感器来测定电动机的实际电流值I,并将该值反馈到PID控制器,从而对目标电流Im进行闭环跟踪,实现对电动机电流的控制。……
登录APP查看全文
