工业机器人超声波传感器避障算法设计与优化研究
2021-03-22孙涛
电脑知识与技术 2021年4期
孙涛
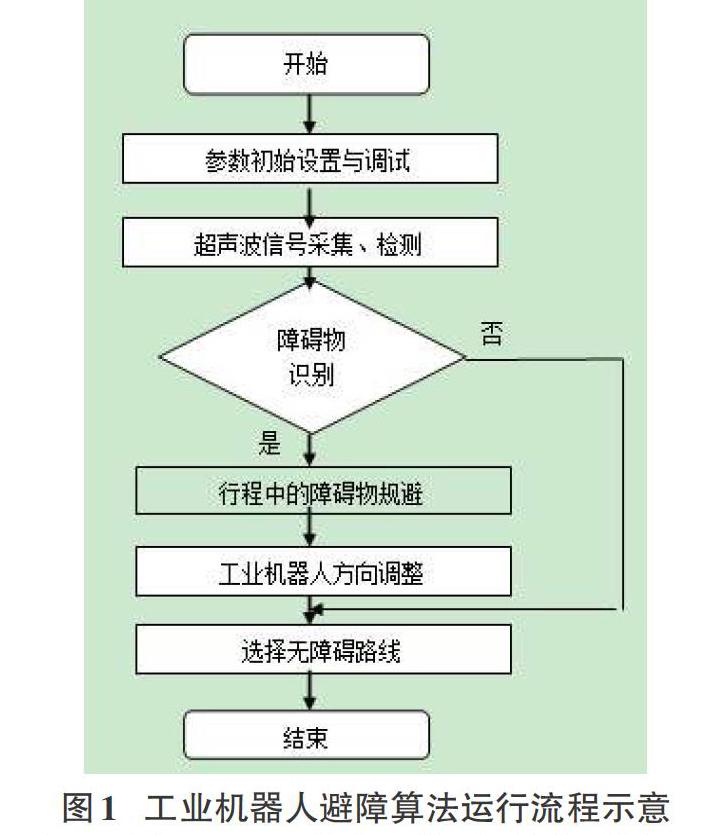
摘要:超声波传感器具有成本低、精度高、运算快、避障算法设计简单的特点,在工业机器人避障、路径规划领域表现出良好的前景。文章以超声波避障算法为基本原理,探讨其在工业机器人领域的应用价值、算法设计及优化方向,以便于改善现有技术在避障设计中的缺点,使工业机器人更好地服务于工業企业的生产需要。
关键词:工业机器人;超声波传感器;避障算法
中图分类号: TP311 文献标识码:A
文章编号:1009-3044(2021)04-0175-02
工业机器人发展至今已有近70年的历史,在其搭载人工智能、计算机技术的背景下,其智能性、易用性的优势凸显,而自主发展、人机协作正成为工业机器人领域的发展趋势之一[1-2]。随着物流、电子、工业生产领域的技术革新、新旧动能转换,在工业机器人移动时实现高效、高精度的避障,是工业机器人行业转型升级、产业化应用的关键,其避障性能也是衡量工业机器人实用性的指标[3]。目前以模糊逻辑控制、人工势场法为代表的避障算法,在工业机器人运行中扮演者至关重要的角色,但该类技术仅适用于简单环境下的避障,对于多障碍环境、复杂工况的避障效果欠佳,存在中途停顿、摆动等问题通病。与之相比,超声波传感器方法在避障中,能够为机器人提供开阔的视野、障碍物信息,给工业机器人避障策略的设计提供了新的研究思路和方向。
1 超声波传感器避障的原理
超声波传感器由压电晶片组成,是基于超声波波长短、频率高、传播定向、绕射频率低的特性设计的传感器,因具有较大的机电耦合系数,输出能量大,工作中有着较高的灵敏度,可以适合高负荷条件下的传感器运行需要。……
登录APP查看全文