基于人群搜索算法的伺服系统PID参数设定
2021-03-16赵展
安徽电子信息职业技术学院学报 2021年1期
关键词:优化
赵 展
(苏州工业职业技术学院,江苏 苏州 215104)
一、引言
在目前的工业控制领域,PID控制作为典型的工业控制算法之一,具有可靠性高、结构简单等特点[1-2],具有比较满意的控制效果,在伺服系统控制领域得到广泛应用。但其难点在于参数的整定,传统的PID参数整定主要依靠调试人员的实际工作经验,根据不同工况进行参数凑试,调试时间长,精度较低,对调试人员的要求较高,难以满足工业控制的需求。
人群搜索算法(SOA)是一种新的基于种群的启发式随机搜索算法,SOA模拟人的随机搜索行为,包括利己行为、利他行为、预动行为和不确定性推理行为,由此而得到经验梯度用于确定搜索步长,并根据搜寻人员所遵循的利用自然语言描述的简单的搜索规则,由模糊推理确定搜索步长,实现搜寻人员的位置更新,完成对优化问题解的进化过程。本文以数控机床为例,将永磁同步电机驱动的交流伺服系统简化为工程控制领域中常见的二阶延迟系统,构建伺服系统的数学模型,将SOA算法运用于该系统的PID参数整定。通过仿真实验,观察了参数整定后的控制效果,验证了SOA算法的有效性及实用性。
二、数控机床伺服系统的数学模型建立
数控机床伺服系统主要由伺服电机、伺服驱动、传感装置及机床工作台等组成,系统的控制框图如图1所示[3-5].
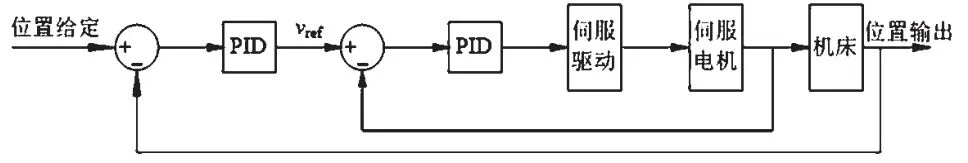
图1 数控伺服系统结构图
目前,数控机床的进给系统大多采用永磁同步电机拖动的交流伺服系统,就转子结构而言,可分为外装式和内嵌式两种,外装式d、q轴磁阻基本相同,又叫隐极式同步电机;……
登录APP查看全文
