基于SLAM理论的全向移动机器人的设计
2021-03-08高誉熊梦彪高波花江雨匡杜坤
科学与财富 2021年5期
高誉 熊梦彪 高波 花江雨 匡杜坤
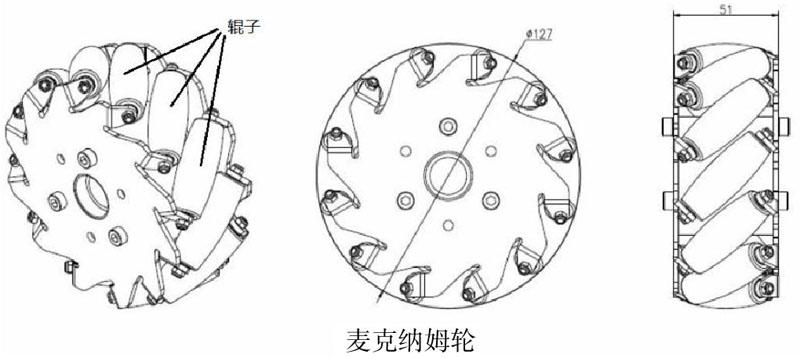
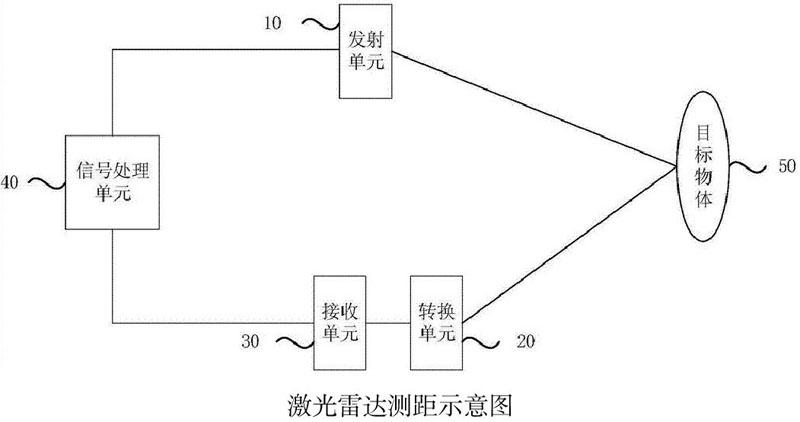
摘 要:本设计基于SLAM理论研究室内机器人的全向动图及其动态建图。机器人使用激光雷达检测环境,自主绘制未知环境地图,并在自主导航行驶路线时避开障碍物。同时为了应对复杂环境下机器人移动全向运动的问题,设计麦克纳姆轮模型实现机器人在平面内做出任意方向平移同时自转的动作。并且在自主导航运动时可以在上位机软件控制其远程回传视频图像。现在的餐饮业,快递业甚至是比较大的制造工厂等都已经使用移动机器人协助工作,尤其是其自主导航技术发挥了重要作用。
关键词:SLAM理论;全向运动;上位机;视频图像
1956年,乔治·德沃尔发明创造了世界上第一台电子可编程的机器人,并且于1961年发表了该项专利[1]。在机器人发展萌芽时期,第一家制造工厂Unimation研制出了第一台工业机器人,逐渐进入实用阶段。往后随着各种技术的迭代升级和迅速发展,机器人技术应用于各行各业,范围广泛,服务型机器人日趋成熟。移动机器人的导航技术是对周围的动态环境做一个世界模型,在这个过程中,要对物理世界建模,路径规划,避障移动等。世界模型可以对应地图构建,对所处位置定位后规划出最优的路径,自行绕开障碍物,到达指定目的地。这个技术在当前社会各行业的需求条件下,一直受到广泛关注,也处于研究前沿。
1系统设计
本设计主要是采取麦克纳姆轮作为运动模块,通过建立数学模型可以实现机器人在平面上360度无死角的全向运动。……
登录APP查看全文