基于粒子群优化的磁悬浮球系统的模糊强化学习控制
2021-02-28湖南铁路科技职业技术学院湖南株洲市412006龚事引
石河子科技 2021年1期
(湖南铁路科技职业技术学院,湖南株洲市,412006) 龚事引
(湖南铁道职业技术学院,湖南株洲市,412006) 李 丹
磁悬浮系统是利用磁场力与物体重力保持平衡原理,而使物体悬浮在某一固定位置。随着智能控制技术的发展,为磁悬浮技术提供了良好的发展前景[1]。
磁悬浮控制系统是非线性迟滞系统,难以建立精确的数学模型。该系统实时性要求很高,传统的PID控制效果并不理想,而模糊控制是不需要掌握受控对象的精确数学模型,鲁棒性较强[2-4]。模糊控制器中量化因子的整定通常难以实现参数最优。强化学习作为一类求解序列决策问题的机器学习方法,是一种求解复杂决策问题的有效手段[5]。粒子群优化可以有效求解大量非线性、不可微和多峰值等复杂问题,被广泛应用到工程技术领域[6]。
本文针对磁悬浮求系统传统PID控制,动态性能较差,控制效果不理想等问题。结合模糊控制、强化学习和粒子群优化算法的优点,提出了一种基于粒子群优化的磁悬浮球系统模糊强化学习控制方法。仿真和实验结果证明,该控制方法的有效性和优越性。
1 磁悬浮球系统模型
1.1 磁悬浮球系统的基本组成
磁悬浮球系统包含光源、电磁铁、传感器、功放模块、控制模块和小球等元件,系统结构如图1所示:
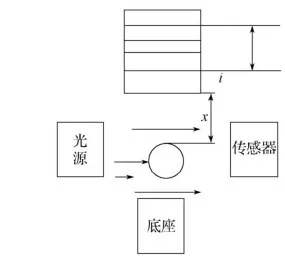
图1 磁悬浮球系统基本结构图
1.2 磁悬浮球系统的数学模型
忽略外界环境的影响,根据动力学原理、电磁理论以及基尔霍夫电压定律,对小球列如下方程:
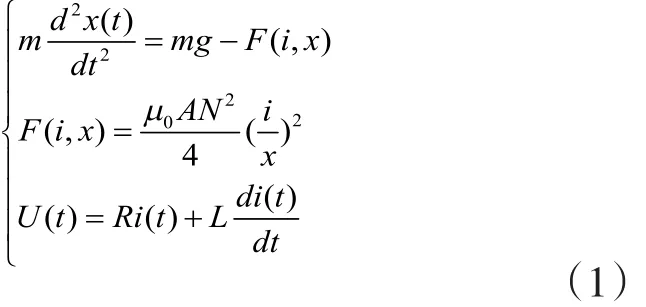
假设小球在……
登录APP查看全文
