基于双弹簧负载倒立摆模型的步态模拟
2021-02-25赵炳炎陈宗华刘伟俊
河北北方学院学报(自然科学版) 2021年1期
关键词:模型
赵炳炎,陈宗华,刘伟俊
(1.玉林师范学院 物理与电信工程学院,广西 玉林 537000;2.玉林师范学院 体育健康学院,广西 玉林 537000)
0 引 言
1989年Blickha提出了弹簧负载倒立摆模型(spring-loaded inverted pendulum,SLIP)。如图1所示,该模型由一根轻质弹簧和一个质点组成,只需合理设置初始条件和少量参数,就能够模拟人、袋鼠、青蛙等生物的跑跳前进运动[1]。弹簧负载倒立摆模型在前进时只有2个状态(相),即单腿相和飞行相,所模拟的步态只能在2个相之间切换,可模拟的步态较少[2-5]。
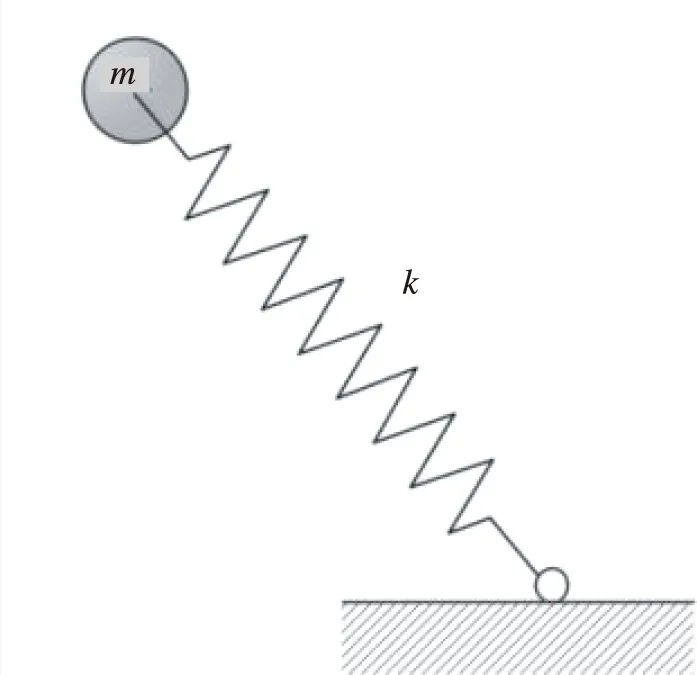
图1 弹簧负载倒立摆模型
双弹簧负载倒立摆模型比SLIP模型多一根弹簧,虽然运动模式更复杂多变,但是可以模拟出更多的步态,且更符合人在体育运动过程中走、跑和跳的规律[6-7]。双弹簧负载倒立摆在前进运动时,可以出现单腿相、飞行相和双腿相,而多出的双腿相意味着更多的步态形式(图2)。
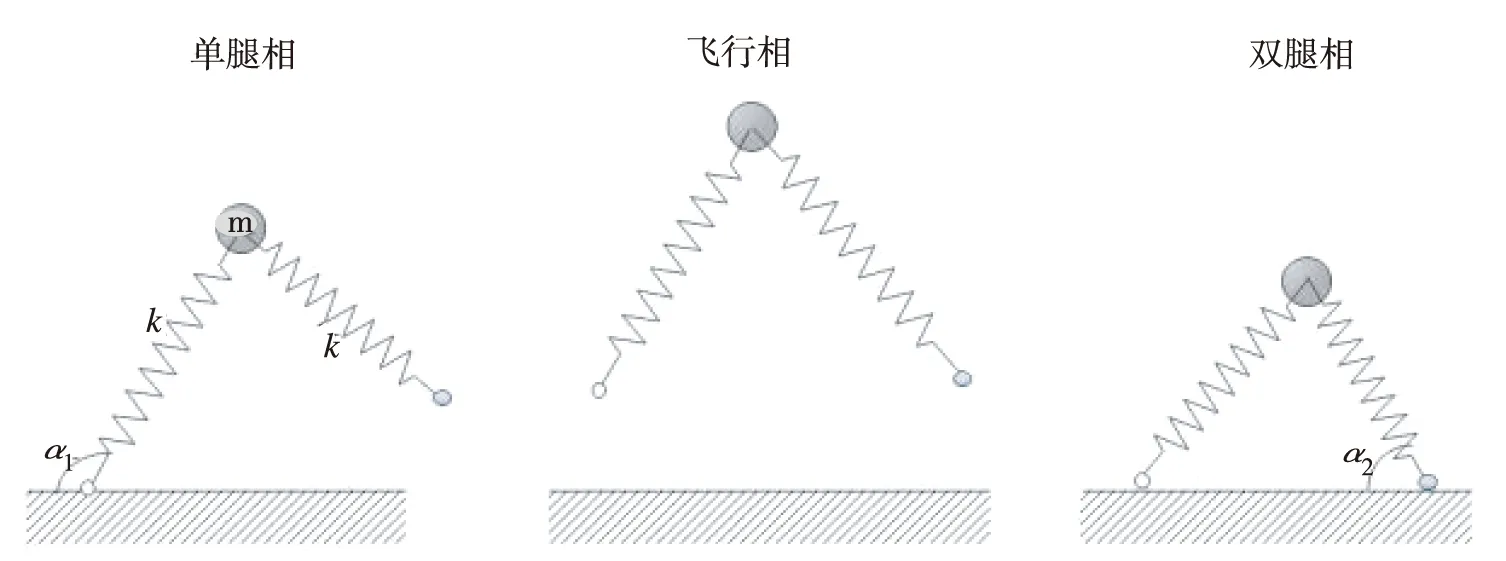
图2 双弹簧负载倒立摆模型
通过建立该模型前进时的动力学方程,并利用MATLAB计算模拟出该模型在不同步态下的稳定前进,不但可以更好理解人在各种步态运动时的生物力学原理,也为研发双足行走机器人提供参考。
1 双弹簧负载倒立摆模型分析
1.1 双弹簧负载倒立摆模型的动力学方程
如图2所示,双弹簧负载倒立摆模型是由一个质量为m的质点连接两根劲度系数为k的轻质弹簧构成,弹簧原长均为l0。只考虑模型前进运动,质点的运动范围限制在矢状面(前进方向和竖直方向构成的平面)内,且机械能守恒。根据运动状态的不同,模型可分为3个阶段:①单腿相,即两根弹簧中只有一根弹簧触地,另一根弹簧在空中摆动;……
登录APP查看全文