拖拉机整机控制器CCP 标定系统分析与实现
2021-01-29聂林同李军伟姜世腾阚辉玉
聂林同,李军伟,姜世腾,阚辉玉
(255049 山东省 淄博市 山东理工大学 交通与车辆工程学院)
0 引言
近年来,随着农业现代化的不断推进,农用拖拉机正朝着重型化、智能化的方向不断发展。VCU 作为重型拖拉机控制系统的重要组成部分,是提高重型拖拉机智能化程度的关键部件。为保证控制效果,需要利用标定系统对VCU 控制策略中的控制参数进行标定[1]。针对某智能重型拖拉机VCU 的开发需求,本文以CCP 协议为基础,开发出一套用于参数监测与标定的标定系统。
1 标定系统的软件与硬件分析
CCP 是由欧洲自动化测试系统标准协会ASAM 制定的一种基于 CAN 总线的标定协议,主要应用于控制器的研发以及车辆的在线测试与测量,目前已经在很多汽车厂商中得到应用,采用CCP 协议的标定系统可以对电控单元进行快速而有效的标定。针对标定系统在拖拉机上的应用场景,分析其软硬件组成,并做相应的器材选择与软件开发。
1.1 软件组成
标定系统软件部分包括上位机标定软件与存在于下位机中的CCP 驱动程序。标定软件安装于PC 机中,为标定过程中的人为操作提供可视化界面及操作平台。CCP 驱动程序集成于待标定VCU 中,用于识别上位机以CAN 报文形式发送的标定命令,并按照命令内容执行对应操作,工作原理如图1 所示。
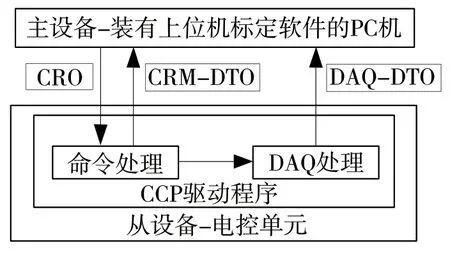
图1 CCP 标定系统工作原理Fig.1 CCP calibration system works
主设备向从设备发送的命令报文统称命令接收对象(Command Receive Object,CRO),从设备发送给主设备的报文统称为数据传输对象(Data Transmit Object,DTO),包括命令返回消息CRMDTO(Command Return Message)与用于DAQ(Data Acquistion)模式下的DAQ-DTO 消息[2]。……