基于滑模算法的激光测量平台动静态误差补偿仿真
2021-01-24赵炳巍刘一鸿
制造业自动化 2021年1期
关键词:测量
孙 瑜,贾 峰,曹 岩,赵炳巍,刘一鸿
(西安工业大学 机电工程学院,西安 710021)
0 引言
自主搭建激光测量平台,以点激光位移传感器作为测量手段,下位机通过CAD设计基础框架,以4个二项混合步进电机作为X、Y、Z、C轴运动手段。整体结构如图1所示。二项混合电机因其具有精度高、价格低廉、效率高等优点被广泛应用于制造、娱乐、测量、航天等各个行业,对于一些精度要求不是很高的厂家来说,因为二项混合电机具有“让走多少就走多少”的特点,所以节省了很多闭环所需元器件的成本的控制难度,只进行开环控制。但是随着现在众多行业对于精度要求的要求越来越高,且订单量大、工作时长的增加以及一些工作中产生的不确定性因素,开环的控制方法已满足不了部分行业的需求(比如精密测量)。以自主搭建的点激光位移测量装置为背景,提出对二项混合电机进行静态综合误差建模,动态滑膜闭环控制的方法以达到对二项混合步进电机实现动态误差补偿的目的,进一步提高控制精度,确保电机系统可以精确稳定的运行。
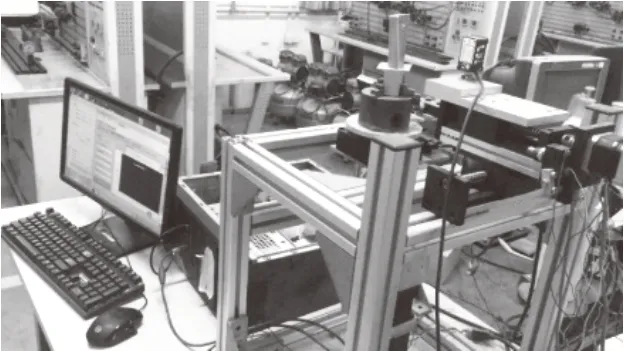
图1 点激光位移测量装置
1 静态误差综合数学建模
静态误差一般与结构的刚度、安装制造加工精度、结构变形等有关[1]。在实际的应用过程中,步进电机不可能单独使用,往往和其他装置进行装配后使用(比如滚珠丝杠)因此不可避免的就会产生静态误差。在电机的闭环控制系统当中,本文以滚珠丝杠装载单步进电机为例如图2所示,对静态误差进行分析建模。……
登录APP查看全文