双臂机器人的协调控制算法综述
2021-01-11闵华松
计算机工程与应用 2021年1期
关键词:方法
王 琪,闵华松
武汉科技大学 机器人与智能系统研究院,武汉430080
尽管传统的单臂机器人已经在工业领域的各个方面得到了越来越广泛的应用。但是,随着机器人应用范围的不断扩大,各种新的操作任务和工作环境对机器人的性能提出了更高的要求。单臂机器人在操作能力、控制等方面的不足限制了其应用。与之相比,拥有协调操作能力的双臂机器人具有巨大的优越性和更广泛的应用场合。尤其面对一些复杂的操作任务,例如搬运重物、柔性装配等,双臂机器人的优势更加明显。双臂机器人不是两个单臂机器人简单叠加,而是在同一系统中相互配合,双臂操作相对于单臂操作扩展了两臂之间的配合作用,因此对双臂操作的规划和控制的研究受到了越来越多的关注。
在人类环境中,通常需要双手之间进行各种类型的运动协调,根据生物力学的研究(如图1所示),Park等[1]提出扩展-协作-任务空间(Extended-Cooperative-Task Space,ECTS)的概念,通过指定两个运动变量(绝对和相对速度变量)和两个ECTS 系数(协调系数β 和平衡系数α)以达到指定目标的期望运动,其中β 系数用于双臂之间的协调,α系数用来修改协调运动过程中相对运动任务的分布。双手操作运动大致可分为非协调运动和协调运动,协调运动包括对称运动(如搬运物体[2])和非对称协调运动(如孔内组装[3])。
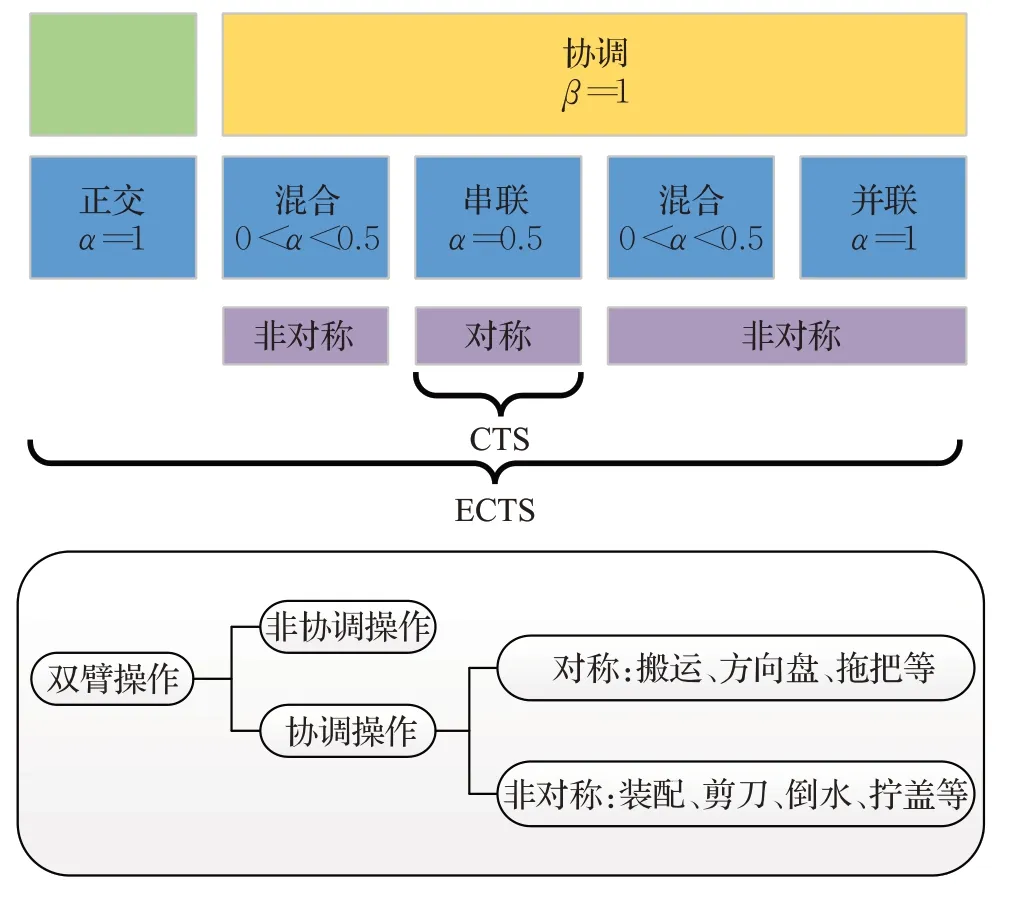
图1 双臂操作分类
双臂机器人的协调操作任务也可如此划分,其中非协调操作指机器人双臂在同一操作空间内分别执行各自无关的任务,协调操作则指机器人双臂在同一操作空间内执行同一或多项相关操作任务。……
登录APP查看全文
