基于四元数理论的2UPS-PU并联机构位置反解
2020-09-02曹建平孙文柱王海东
曹建平,孙文柱,王海东,任 剑
(海军航空大学,山东 青岛 266041)
0 引言
并联机构位置反解是进行并联机构运动学分析的第一步。所谓位置反解是已知末端动平台的位置和姿态反过来求取驱动元件的参数的过程。目前关于并联机构位置反解的研究主要有矢量法[1]、旋转换矩阵[2]和旋量[3]等方法。这些方法都可以归结为基于几何的矢量分析,当机构结构复杂时求解繁琐且容易出错。
本文将四元数理论引入到并联机构位置反解分析中,利用纯四元数表示矢量位置,单位四元数表示矢量的旋转和方位,从而将并联机构位置反解的问题转化为代数推导,以2UPS-PU并联机构为例阐述了计算过程,并结合MATLAB和SolidWorks仿真来验证仿真算例。
1 四元数及其在刚体方位描述的应用
四元数[4]是复数的推广,最早由爱尔兰数学家哈密尔顿提出。设i、j、k符号满足下列乘法关系:
i2=j2=k2=-1
(1)
ijk=-1
(2)
则四元数q可定义为
q=a+bi+cj+dk
(3)
其中a、b、c、d为实数,q的共轭四元数为
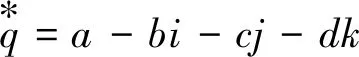
(4)
当a=0时称为纯四元数,此时满足:
q=bi+cj+dk
(5)
可知纯四元数与R3空间点一一对应,同时与三维矢量一一对应,因而可用纯四元数来表示矢量的加、减、点乘、叉乘等运算。
当四元数各参数满足:
a2+b2+c2+d2=1
(6)
此时四元数q称为单位四元数,也可以表示为
q=cosθ+sinθ(cosαi+cosβj+cosγk)
(7)
R3空间矢量的旋转可以利用单位四元数q表示。设矢量v1=(x1,y1,z1)′和v2=(x2,y2,z2)′,v2是v1旋转得到的。在三维空间内描述矢量旋转需要给出旋转轴的方位和旋转的角度,如图1所示。
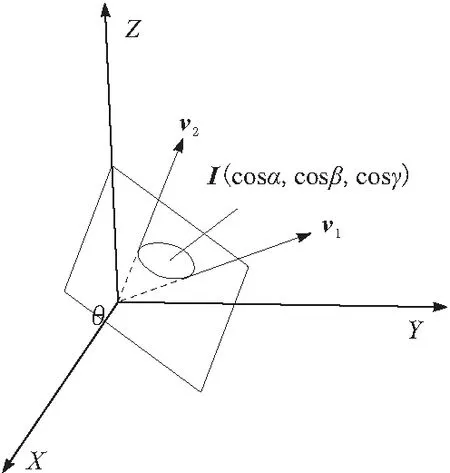
图1 矢量绕轴旋转
其几何意义是:v1绕轴I旋转θ得到v2,那么已知旋转轴I的方向余弦I=(cosα,cosβ,cosγ)和旋转的角度θ即求得v2。……