基于模糊神经网络的高精度电机自抗扰控制*
2020-09-01于巍巍杨成山郑广瑜
弹箭与制导学报 2020年2期
何 静,肖 建,倪 亮,于巍巍,杨成山,郑广瑜
(上海无线电设备研究所, 上海 201100)
0 引言
太赫兹雷达采用二维交流伺服电机控制发射面天线运动,以实现雷达的波束精确指向控制。需要电机具备控制精度高、过载能力强、响应速度快以及鲁棒性高等优点。采用传统的PID控制算法稳定性较差,容易产生超调,抗干扰性能较低,从而影响雷达的测量精度。
自抗扰技术(ADRC)[1]是采用误差反馈方法,通过采用ESO对电机中未知及难以处理的扰动加以观测和补偿,从而提高系统精度和抗干扰性[2]。然而在实际系统实现过程中,ADRC算法涉及的可调参数太多,需要通过不断实践选取合适的参数才能使系统达到一个好的效果。文献[3-5]提出结合模糊控制的优势来解决ADRC参数难以确定等不足。但模糊控制中的模糊推理是根据一定的经验来进行推断,其不免局限性且不能使控制系统达到最优。
为了提高交流伺服电机的适应能力和抗干扰性能,文中提出一种基于模糊神经网络的高精度交流伺服电机的自抗扰控制方法,通过运用模糊神经网络的自学习优点,解决模糊控制中需要通过一定的摸索经验来调节参数的问题,并且结合自抗扰控制优点,有效提高交流伺服电机的控制精度及抗干扰性。
1 交流伺服电机的数学模型
交流伺服电机等效框图如图1所示。
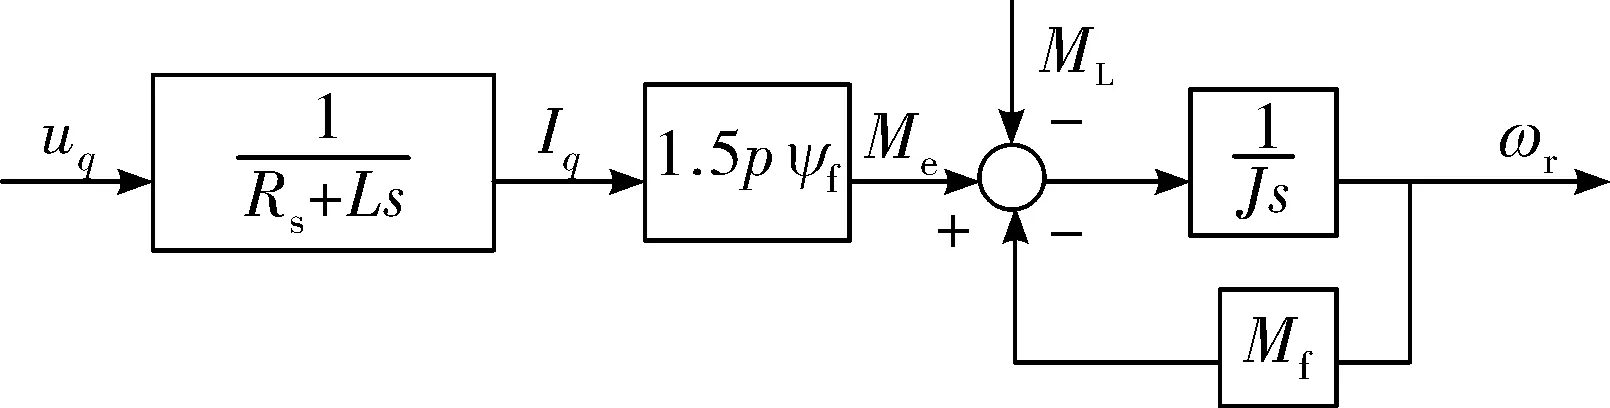
图1 交流伺服电机等效框图
2 控制系统设计
2.1 系统总体框图
采用基于模糊神经网络的高精度电机的自抗扰控制的系统控制部分主要由自抗扰控制和模糊神经网络控制两部分组成。……
登录APP查看全文