全方位移动平台发展现状综述
2020-08-31闫猛飞
闫猛飞


摘要:全方位移动平台机动灵活的特性适合工作在空间狭小、对场地利用率要求高的场合。本文围绕全方位移动平台,从行动机构、关键技术、存在问题、应用现状等几个方面进行了研究讨论,最后展望了其发展趋势。
Abstract: The mobility and flexibility of the omni-directional mobile platform is suitable for working in situations where the space is narrow and the site utilization rate is high. In this paper, the omni-directional mobile platform is discussed from the aspects of action mechanism, key technology, existing problems, application status, etc. Finally, the development trend is prospected.
关键词:全方位移动平台;麦克纳姆轮;全方位履带
Key words: omni-directional mobile platform;mcnamara wheel;omni-directional crawler
中图分类号:TH113.22 文献标识码:A 文章編号:1006-4311(2020)24-0252-06
0 引言
全方位移动平台(Omni-directional mobile platform),能够任意方向进行移动的平台,在二维平面内具有3个自由度,无需任何转向机构,便能够在二维平面内进行前后(纵向)、左右(横向)、斜行、零半径转向等运动形式[1]。全方位移动平台的出现,解决了传统车辆转弯半径大、空间利用率低、工作效率不高的弊端[2],给需要高性能机动能力、在狭窄空间作业的任务带来了希望。利用全方位移动平台独特的运动特性,搭载不同的功能模块,比如机械臂、升降机构等,可将全方位运动性能广泛应用于生产生活中的各个领域,提高效率,节省空间,降低成本。
1 行动机构研究
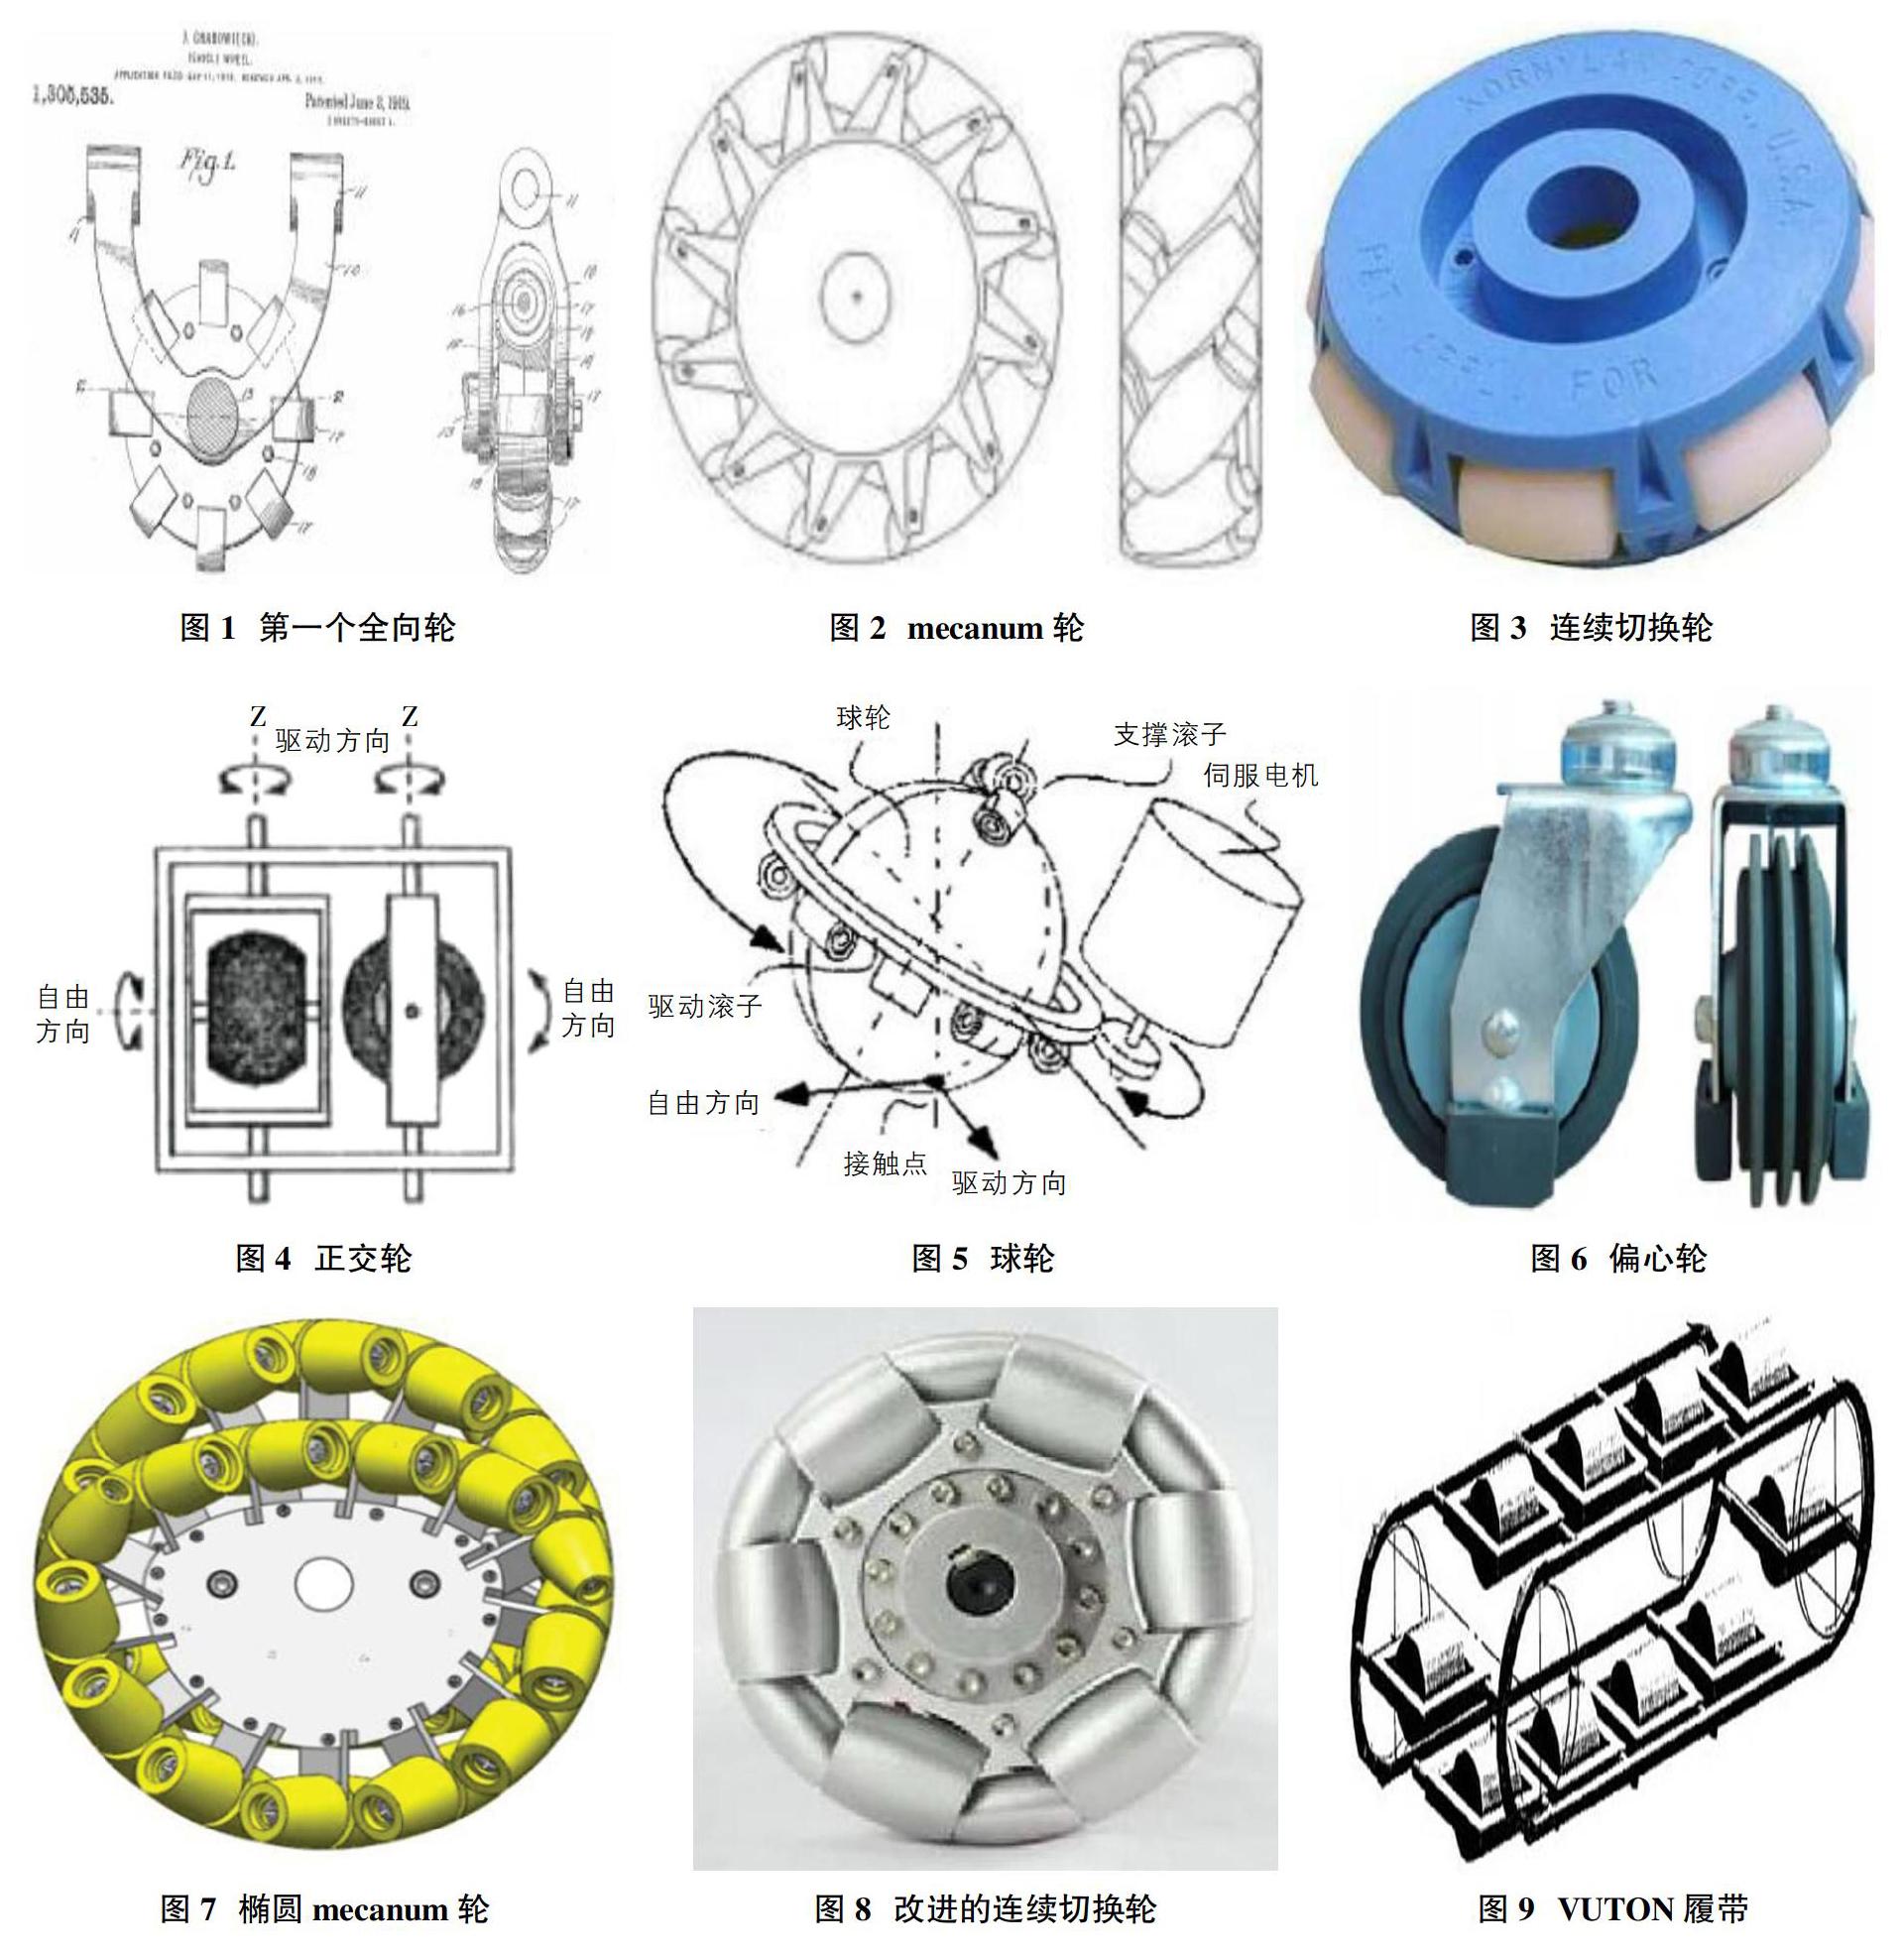
全方位移动平台独特的运动方式,关键的一点在于全向行动机构的应用。典型的全向行动机构有:麦克纳姆轮、连续切换轮、正交轮、球轮、偏心轮、全方位履带等。行动机构对平台的布局形式有决定作用,不同的行动机构通过特定的布局才能使平台实现全方位运动,比如正三角形、十字交叉形、矩形等等。
1919年,美国J. Grabowiecki申请了第一个全向轮的专利(图1),这一点并不广为人知[3]。该总成由一个主轮和横向滚轮组成,就像大多数机器人世界杯球队使用的那种。……
