一类广义系统的输出反馈滑模保性能控制
2020-08-13黄文凯
科学技术创新 2020年23期
黄文凯
(东北大学,辽宁 沈阳110819)
广义系统在最近变成了一个研究的热门领域,广义系统是正常系统的推广,并且在实际生活中具有更为广泛的应用,例如图像处理[1],多智能体[2],机器人[3]等。稳定性是所有系统的基础,很多关于广义系统稳定性的论文被发表在高水平期刊上面,文献[4]研究了广义系统的稳定性,给出了广义系统稳定和镇定的充分必要条件。文献[5]研究了广义系统的观测器控制问题。文献[6]则研究了不确定广义系统在收到扰动时的控制。
随着控制要求的提高,所设计的控制器不仅要求保证闭环系统的稳定性,还要求闭环系统对给定的性能指标确定出一个上界,因此出现了系统的保性能控制。保性能控制能应用于各种系统。文献[7]研究了时滞系统的保性能控制。文献[8]研究了放射非线性广义系统的保性能控制问题。保性能控制也能很好的应用在滑模控制理论中来确保滑动模态具有良好的运动品质。然后,由于系统的状态信息在实际应用中很难得到,所以很有必要研究系统的输出反馈控制,这使我们对广义系统的输出反馈滑模保性能控制进行了研究。
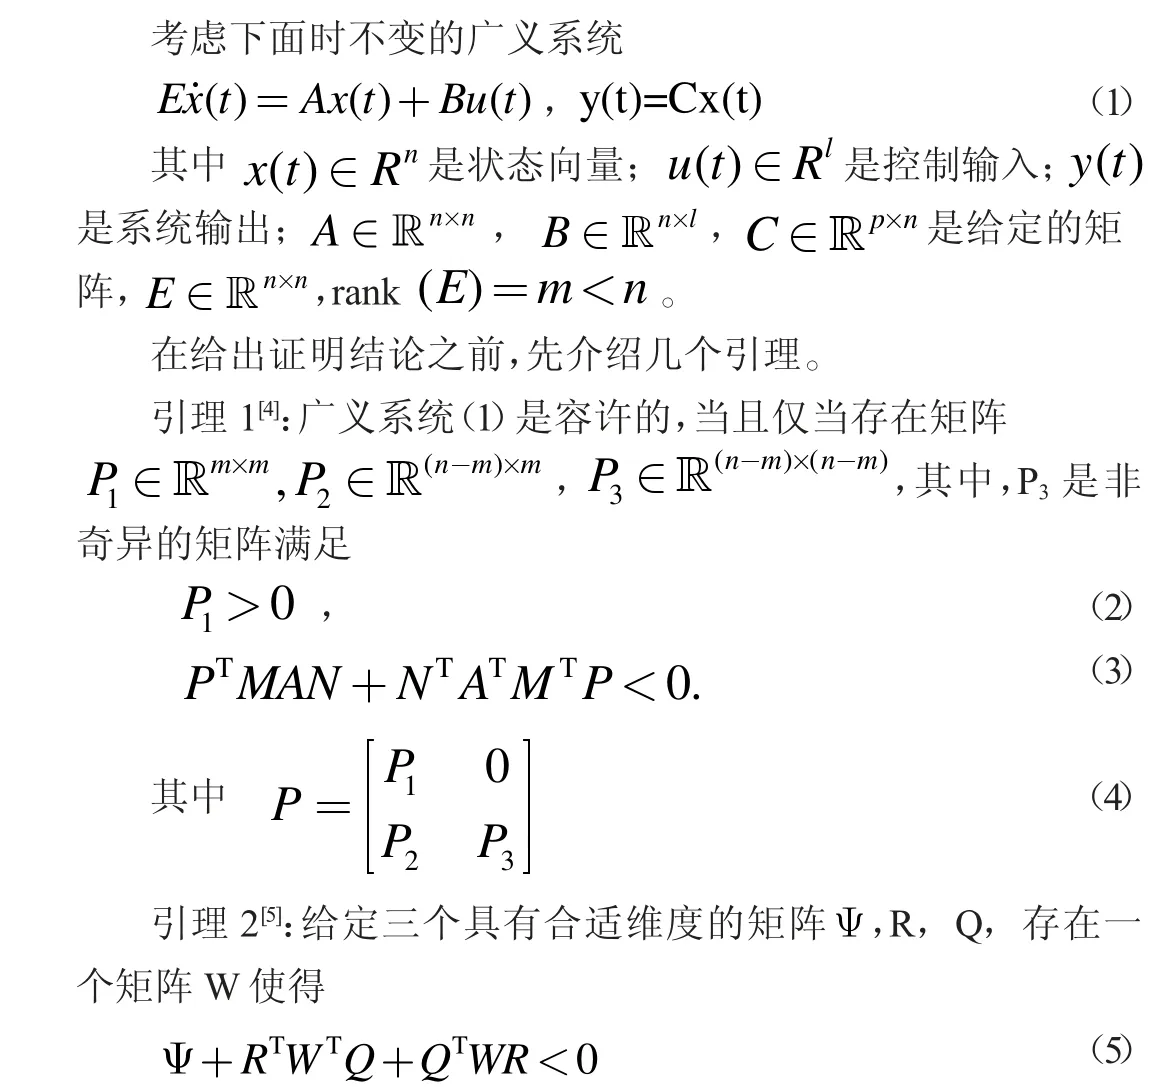
1 准备知识

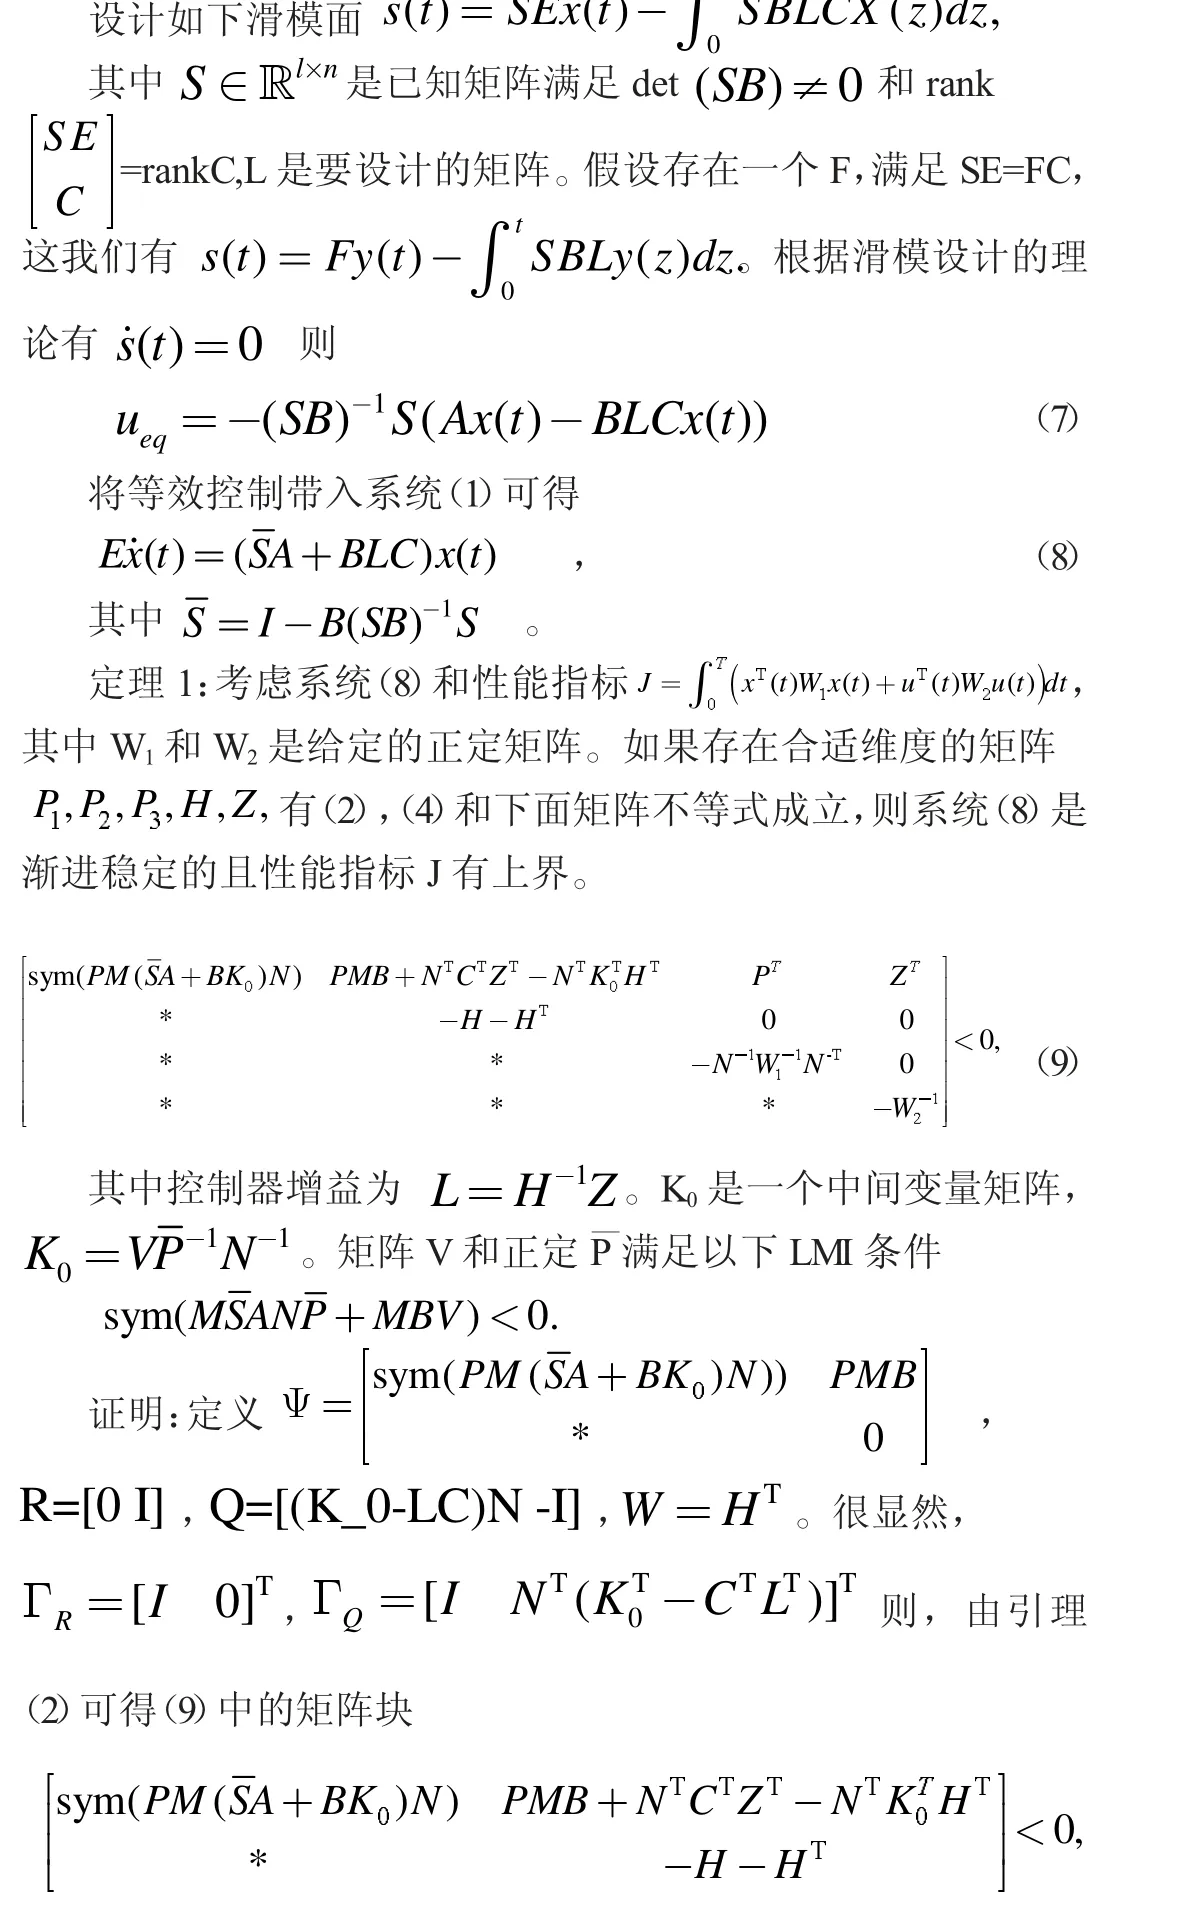
2 主要结果

3 仿真算例


图1

图2
4 结论
本文研究了一类广义系统的输出反馈滑模保性能控制问题,得到的结果能通过MATLVAB 工具箱进行求解。以后会在此基础上研究分数阶系统的滑模控制。
登录APP查看全文
