Caputo-Fabrizio分数阶线性动力系统的可观测性和可控制性
2020-06-08赵正祥李晓艳
赵正祥,李晓艳,刘 松
(安徽大学 数学科学学院,合肥 230601)
0 引 言
众所周知,动力学系统的可控性问题被广泛用于控制系统的分析和设计中。如果可以通过某个控制器,在相应的时间影响或控制与该过程相对应的每个状态,则可以说系统都是可控制的。可观性是通过了解系统的外部输出从而很好地推断系统内部状态的一种度量。系统的可观测性和可控制性是数学对偶关系。Kalm针对线性动力系统引入了可观性和可控性的概念。文献[1-3]等对整数阶线性和非线性动力系统的可控性及可观性进行了研究,并有了较为丰富的研究结果。对分数线性系统的可观性和可控性研究结果也在不断丰富。[4-7]学者M. Fabrizio[8]和A. Atangana以及D. Baleanu[9]在2016年提出新两种有非奇异核的分数阶导数,分别为Caputo-Fabrizio分数阶导数和Atangana-Baleanu分数阶导数,对于含有这两类方程的解的表达式及性质等问题的研究仍在进行中,但对含有非奇异核分数阶导数线性系统的可观性和可控性研究却少之又少。[10]本文将从非奇异核分数阶导数Caputo-Fabrizio分数阶导数出发对Caputo-Fabrizio分数阶线性动力系统的可观测性和可控制性进行研究,并通过Grammian控制观测矩阵给出并证明系统可观测和可控制性的充分必要条件。
本文将考虑如下Caputo-Fabrizio分数阶线性动力系统方程[11]
(1)
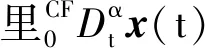
1 预备知识
本节介绍与论文有关Caputo-Fabrizio分数阶导数定义及相关引理。
定义1函数x∈H1(a,b),b>a≥0,α∈[0,1],定义为
(2)
其中H1(a,b)表示希尔伯特空间,B(α)表示归一化函数,满足B(0)=B(1)=1。
定义2函数x的Laplace变换定义为
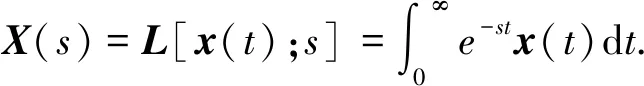
定义3X的反Laplace变换定义为
这里c0位于拉普拉斯积分的绝对收敛的右半平面。