浅析一种姿态系统的实现方法
2020-05-26苏瑞邓宇孙瑜
科学与信息化 2020年8期
苏瑞 邓宇 孙瑜


摘 要 本文给出了一种小型姿态系统的实现方法,介绍了该系统的硬件框图及数据解算。该系统基于MEMS器件搭建,采用模块设计,可实现小机动情况下的高精度姿态测量。最后给出机载试验的验证结果。
关键词 姿态系统;传感器
引言
在小型飞行器中,由于其本身的体积和重量都很小,要求飞行器導航系统上应用的运动测量设备既要保证一定的精度,又能尽量减小导航设备的体积和重量。传统的机械转子陀螺结构复杂,易磨损、寿命短,激光陀螺和光纤陀螺性能稳定、可靠性高,但其高昂的价格限制其在某些场合的应用。相比之下,基于微电子机械系统(MEMS)器件而搭建的惯性系统具有体积小、功耗低、质量轻、响应快、灵敏度高、成本低等优点,加以滤波和算法修正,可以达到在小型飞行器上的应用要求。
1系统概述
本姿态系统采用基于MEMS三轴陀螺仪和三轴加速度计构建的惯性系统,通过内置高性能处理器,采用捷联惯性姿态算法实现静态和动态角度测量。其中三轴加速度用于跟踪静态角度解算,三轴陀螺用于跟踪动态角度解算。可以测量的姿态参数包括全姿态横滚角、俯仰角、角速度和加速度等8路信号,通过RS232格式信号编码输出,并可通过D/A转换器以模拟信号形式输出各路信号,输出信号与角度/角速度/加速度呈线性关系。系统组成框图如图1。
2工作原理
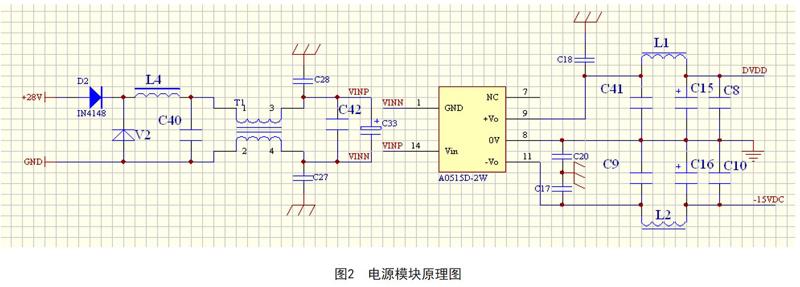
本姿态系统采用模块化设计,包括电源模块、数字式惯性系统(包含IMU信息处理模块和捷联航姿解算模块)、DA输出模块、壳体和接插件等功能单元。……
登录APP查看全文