ROS的服务类移动机器人SLAM导航的研究
2020-05-21赵梦成黎昱宏张宏宇
电脑知识与技术 2020年9期
关键词:移动机器人
赵梦成 黎昱宏 张宏宇
摘要:近年来,随着人工智能的迸发,计算机的各项技术的突破,硬件技术的发展。机器人行业也取得了新的进展。服务类移动机器人的研发也不限于实验室,慢慢走出实验室而开始商用。对于服务类移动机器人来说,SLAM(同时定位于地图构建)是关键技术,也是目前研究的主要方向和热门。
本文主要针对室内移动机器人的探究,使用ROS平台和Gazebo试验和仿真SLAM。一开始介绍本文的研究背景和近年来国内外的服务类移动机器人的现状。其次介绍了本文所用到的移动平台,和介绍ROS机器人操作系统。之后介绍SLAM的概率学模型,在概率学模型上添加地图。最后开始试验对SIAM的测试,在未知环境下实现了地图构建和导航。
关键词:移动机器人;机器人操作系统;SLAM;粒子
中图分类号:TP391 文献标识码:A
文章编号:1009-3044(2020)09-0274-03
1 引言
1.1 选题背景与意义
20世纪60年代,机器人都只是固定在基座上来进行已知工作中来运动。随着计算机性能的大幅度提升,尤其近年来人工智能和机器学习的大爆发。移动机器人从实验室的研究到实地场景应用再到机器人的大规模生产。
1.2 本文的研究内容与主要工作
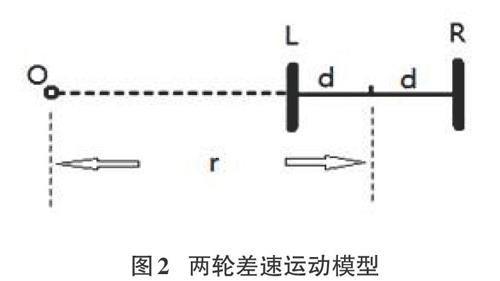
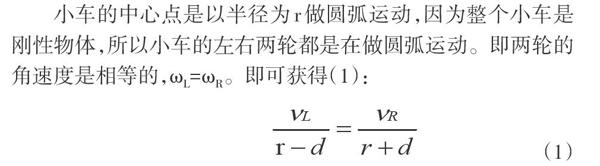
这篇文章主要介绍了机器人移动底盘的物理学模型,SLAM在原理主要分析了滤波器的中的slam方法和优化导航包。最后在移动平台上实现激光雷达和摄像头的建图与导航,并且在ROS平台上进行仿真实验,Gazebo仿真。
2 基于ROS的移动机器人平台搭建
2.1 移动机器人平台搭建
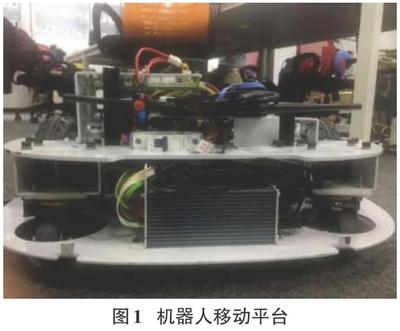
本实验平台搭建是采用EAI公司的底盘。……
登录APP查看全文