基于PSO小波神经网络辅助卡尔曼滤波的BDS/INS定位
2018-01-18李卫东黄晨阳王新屏
李卫东,黄晨阳,刘 杨,王新屏
(大连交通大学电气信息学院,辽宁 大连 116023)
0 引言
在北斗定位系统(Beidou navigation satellite system,BDS)中,卡尔曼滤波是一种通过软件消除定位信号噪声的重要方法[1]。假如对列车运行模型构造不够精确,会导致卡尔曼滤波后信号的发散、失真等不良结果[2]。通过构建卡尔曼滤波的输入/输出小波神经网络,可以解决这些问题[3]。
本文结合文献[1]~文献[3]的优点,改进了小波神经网络的学习率。在此基础上,采用粒子群优化(particle swarm optimization,PSO)算法结合遗传算法(genetic algorithm,GA)优化的小波神经网络对实际问题进行建模。仿真试验证明了该方法的有效性。
1 基于卡尔曼滤波的BDS/INS组合定位
目前,我国BDS总体性能略低于全球定位系统(global positioning system,GPS),它的主要问题可能在于:定位精度低、易受到无线电的干扰、保密性和安全性弱、 数据传输率低。这些缺陷可以通过与惯性导航系统(inertial navigation system,INS)结合来补偿[4]。BDS/INS可以使北斗信号在由于遮挡或高强度干扰的情况下,能单独进行导航定位,从而保证导航的可靠性。北斗系统可以修正INS的输出信息,减少它随时间积累的误差,保证导航的精确性和工作的稳定性。
卡尔曼滤波是一种通过算法估计被提取信号的最优理论。自1980年以来,它被广泛应用于运载体的导航和定位系统中[5]。
它的原理可以简述为:假设Xk为tk时刻的被估计状态,Wk-1系统的驱动噪声序列驱动方程如下:
Xk=φk,k-1Xk-1+Γk-1Wk-1
(1)
对Xk的量测方程满足线性关系:
Zk=HxXk+Vk
(2)
状态一步预测:
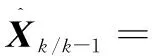
(3)
状态估计:
(4)
滤波增益:
(5)
一步预测均方误差:
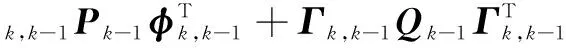
(6)
估计均方误差:
Pk=(I-KkHk)Pk/k-1
(7)

北斗定位系统与列车和地面设备时钟一致,并向其上的接收机发送用于导航定位的调制波。……