基于Ma t l a b的MOT OMA N-MH 1 2机器人正运动学仿真
2017-08-30广东工业大学自动化学院
广东工业大学自动化学院 陈 才
基于Ma t l a b的MOT OMA N-MH 1 2机器人正运动学仿真
广东工业大学自动化学院 陈 才
通过研究安川公司的MOTOMAN-MH12机器人,对机器人的各项关节运动参数分析解读,然后通过DH坐标系的建立和使用齐次变换矩阵建立机器人正运动模型。最后,使用MATLAB软件进行仿真,与厂商给出的机器人运动范围做对比,从而验证所建坐标系和正运动模型的准确性和正确性。
MOTOMAN-MH12机器人;正运动学;MATLAB;DH参数表
0 引言
本款机器人MOTOMAN-MH12采用流线型手臂构造,最大可以搬运重量12kg,是同级别中最快的工业机器人,大大提高了生产力。
本文以MOTOMAN-MH12机器人为研究对象。首先通过分析工作范围和尺寸,建立空间坐标系,以及DH参数表,最后建立数学模型,利用Matlab对其工作空间,正运动学进行模拟仿真。
1 机器人的结构参数
MOTOMAN-MH12机器人有6个关节,每个关节的运动范围如下图表所示。S轴是固定底座旋转,L轴和U轴是沿着垂直方向旋转,轴R,B,T是固定在手腕上旋转摆动。
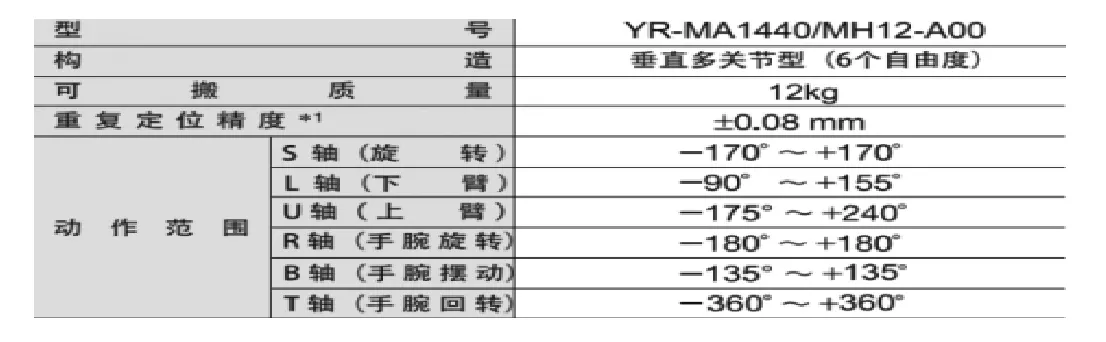
表1 MOTOMAN-MH12机器人关节运动范围
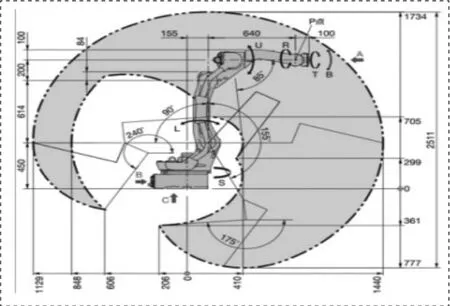
图1 MOTOMAN-MH12机器人
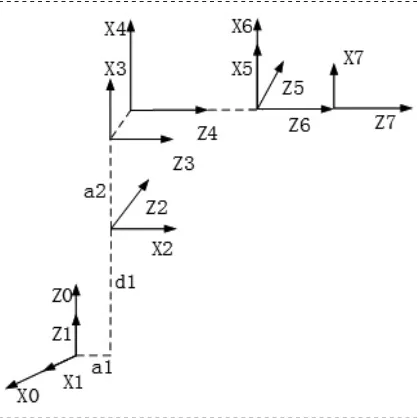
图2 MOTOMAN-MH12 DH坐标系
根据每个关节的运动状态,以及模型图可建立MOTOMANMH12的空间坐标系(见图2)。
根据建立的坐标系可以写出其对应的DH参数表:
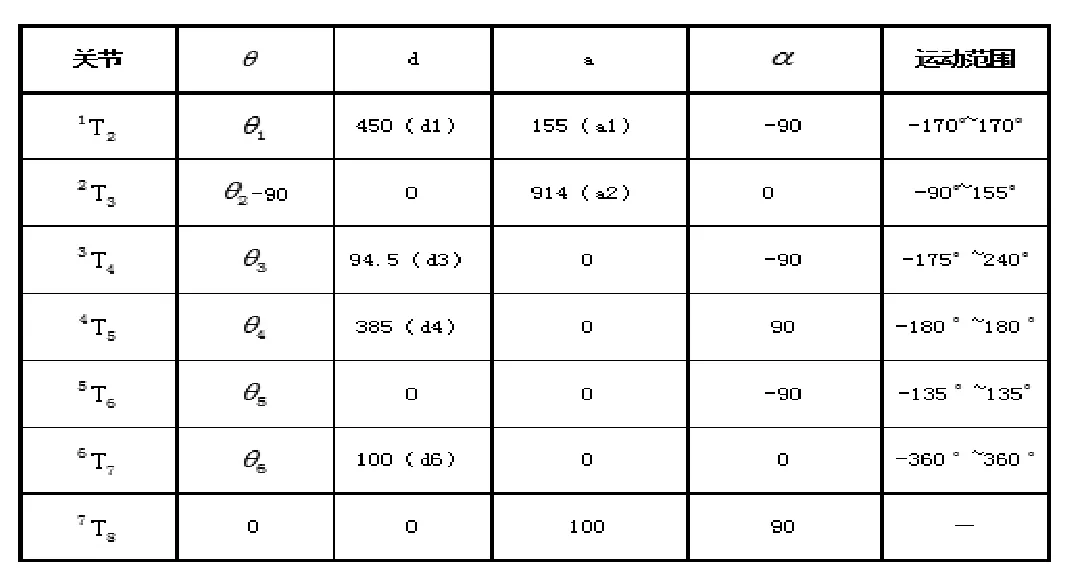
表2 MOTOMAN-MH12机器DH参数表
2 机器人正运动学分析
运动学正解是通过给定机器人的各个连杆的几何参数和关节变量,从而求得尾端连杆坐标系相对于基坐标系的位姿。我们用齐次变换矩阵表示连杆n坐标系在连杆n+1坐标系下的位姿。因此可得:
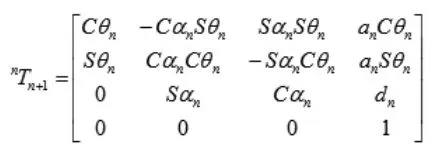
由DH参数表可得各连杆变换矩阵如下:
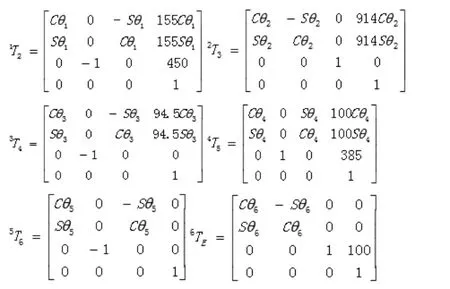
再由MOTOMAN-MH12机……