真空吸盘式多功能抓装置设计与实现
2017-03-31郑泽炜李莉纯
科学与财富 2016年30期
关键词:设计
郑泽炜 李莉纯

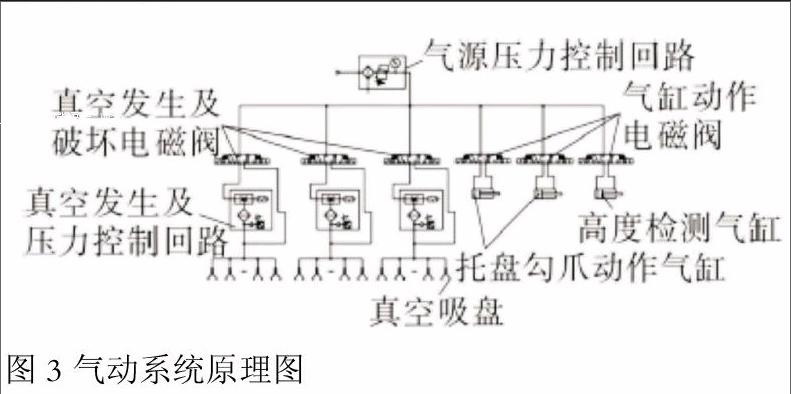
摘要:真空吸盘是真空设备执行器之一,在工业生产领域中利用真空吸盘抓取制品是最廉价的一种方法。为满足现代企业中码垛机器人多种类型包装物的码垛作业要求,本文提出了一种真空吸盘式多功能抓取装置,详细的介绍其结构组成和工作原理,并对其气动系统进行了选型设计。
关键词:真空吸盘;多功能;抓取装置;设计
引言
码垛机器人是用在工业生产过程中执行大批量工件、包装件的获取、搬运、码垛等任务的一类工业机器人,它在解决劳动力不足、提高劳动生产率、降低生产成本、改善生产环境等方面具有极其重要的意义。现代企业集团化、生产能力规模化、多品种少批量的生产方式,使得码垛机器人的应用需求越来越大,与之配套的码垛机器人末端抓取装置也发展迅速,形成了多种类型。但现有抓取装置多为刚性抓取式手爪,通用性差,无法适应现代企业生产的高速化、多品种、少批量的现状。基于此,本文研究设计一种码垛机器人真空吸盘多功能抓取装置,不需要更换末端执行件,即可实现不同类型包装物以及托盘的码放需求。
1技术参数与方案设计
常见的产品包装形式主要有箱类包装、袋类包装以及桶类包装。
由于需码放的包装物品种多样,单靠夹持或抓取方式无法满足使用需求,且刚性接触易损坏包装物,因此所设计的多功能抓取装置采用真空吸盘来吸取码放包装物。真空吸盘一般是由橡胶材料等软性材料所制造,吸取或者放下不会对包装物造成任何损伤。……
登录APP查看全文