探究基于视觉导航的变电站智能巡检机器人应用
2016-09-26刘林虎赵丽
卷宗 2016年7期
刘林虎 赵丽
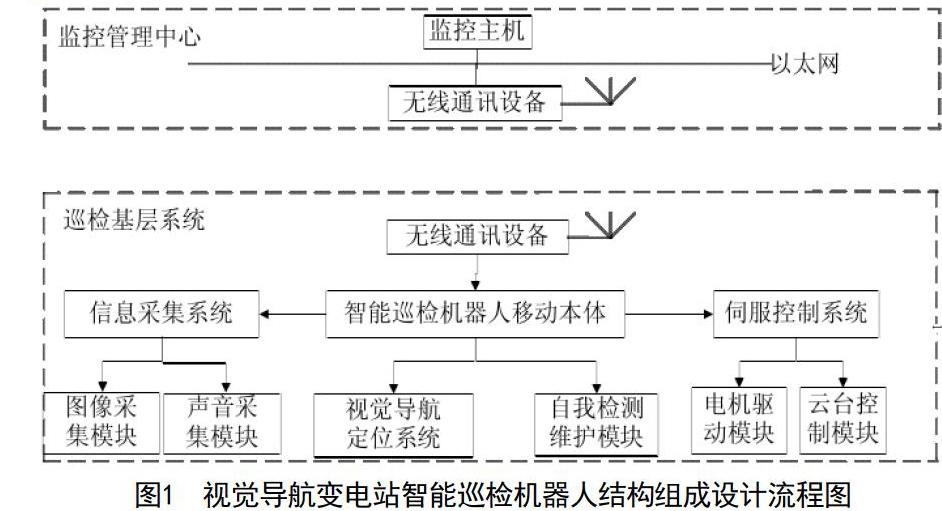
摘 要:变电站作为电网枢纽必须进行定期巡视以确保其设备安全稳定运行,所以目前人类逐渐发明了基于视觉导航技术的智能机器人巡检技术,它取代了传统的人工巡检流程,为变电站日常运维节约了大量人力物力与财力。本文就将主要介绍这种智能巡检机器人的整体功能设计结构与视觉导航方案,证明其异于传统巡检技术的优越特性。
关键词:变电站;智能巡检机器人;视觉导航;功能设计;结构;方案
变电站智能巡检机器人配备了可见光CCD、红外热像仪、拾音器等检测型传感技术设备。它能够实现远程遥控自主运行模式,并满足24小时电力设备无人巡检条件,对电力设备中可能存在的异物悬挂、热缺陷等异常现象检测较为擅长。在这其中,智能巡检机器人作为导航工作核心,它的视觉导航技术对变电站发展具有现实意义。
1 智能巡检机器人的视觉导航结构功能组成及设计
(一)功能设计
智能巡检机器人通过定期巡检变电站设备来实现变电站正常运维,它的巡检目标主要是通过机器自身视觉、无线通讯与人工智能功能来实现自主规律性巡检,达到提高变电站巡检工作自动化程度与工作效率的目的。所以基于此原则,对机器人的功能性设计应该包括以下几点。
第一,要具备图像采集分析功能。由于搭载了多项检测设备,例如它的可见光CCD就能采集可见光图像,进而实现设备外观检查,发现设备的异物悬挂、锈蚀等异常现象。……
登录APP查看全文