齿轮副双重性的分析研究
2016-08-01张君彩陈青果
考试周刊 2016年56期
张君彩+陈青果
摘 要: 许多平面机构中含有齿轮副,齿轮副的性质不唯一,具有双重性,有时为高副,有时又是低副,致使在求解含有齿轮副的平面机构自由度时常出现计算错误。通过具体分析,本文对齿轮副的性质给出了有效的判别方法。
关键词: 齿轮副 双重性 自由度
机构是机器中执行机械运动的装置,齿轮机构因传动比准确、效率高、参数范围广而成为机器中最常见的传动装置,正确理解齿轮副的性质是保证含有齿轮副机构自由度计算过程的前提,从而为确定原动机的数量与性质提供依据。在《机械原理》教材中,按运动副元素不同将运动副分为高副和低副,两构件通过点、线接触形成的运动副为高副,齿轮副为线接触故为高副,但教学中发现,单纯将齿轮副作为高副计算平面机构的自由度有时与实际工作状态不符,造成学生理解困难。因此,本文根据不同具体情况,对齿轮副的性质做了详细分析,使机构理论计算与实际运动状态一致。
1.齿轮副的性质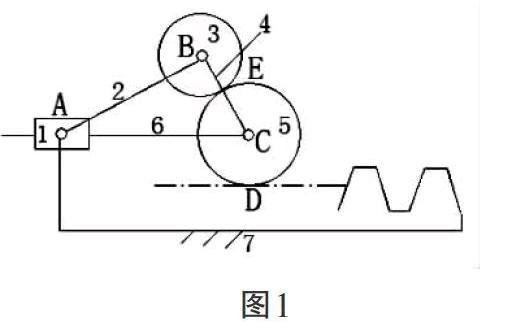
两构件直接接触形成的可动连接称为运动副,教材中规定由点、线接触形成的运动副为高副。但两构件单点接触和双点接触对其运动性质的影响有所不同,则运动副性质发生变化,齿轮副具有双重性。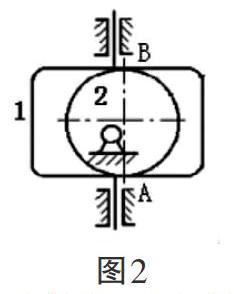
如图2所示,构件1和构件2之间按接触性质形成高副,A、B处存在高副,且公法线重合,其中一个高副为虚约束去掉,因此,构件1、2形成一个高副。如图3所示,构件1和构件2之间按接触性质形成高副,有两处存在高副,且公法线n—n与m—m平行,一个高副引入一个约束即失去一个自由度,两个高副则失去两个自由度,因此,构件1、2只能相对移动,构件1、2形成一个移动副。……
登录APP查看全文