浅谈基于Arduino的双足类人机器人控制
2016-05-19王天伟
电脑知识与技术 2016年7期
王天伟
摘要:随着科技发展,机器人在越来越多的领域得到发展与应用。该文通过作者参加“华北五省机器人机器人大赛”前期准备,以及参赛过程中的经验,简要介绍下基于开源Arduino控制板的类人机器人的驱动与控制,比赛结果表明了该方法的有效性。
关键词:Arduino;类人;多自由度;驱动与控制
中图分类号:TP242 文献标识码:A 文章编号:1009-3044(2016)07-0181-02
对于双足类人机器人控制的研究一直是近些年机器人研究的热点问题。能否精确地执行预设动作,是评价机器人性能的指标之一,而本科生可接触到的传统中小型机器人上,所运用的主控以传统单片机为主,原理是利用定时器和中断的方式来实现对舵机的控制,在舵机数量较少时表现尚可,而在竞赛中所用到的类人舞蹈机器人、类人竞技机器人等上面,往往需要十几个自由度甚至更多,以达到使机器人更加灵活的目的,这样的情况下传统单片机控制起来就没有那么方便了, 尤其在要求机器人进行复杂动作,多个舵机同时驱动时,单片机不但精度难以保证,在编程方面也相当复杂。因此本文结合作者的比赛经验,介绍时下较为流行的开源Arduino,来实现对双足类人机器人的控制。
1 Arduino简介
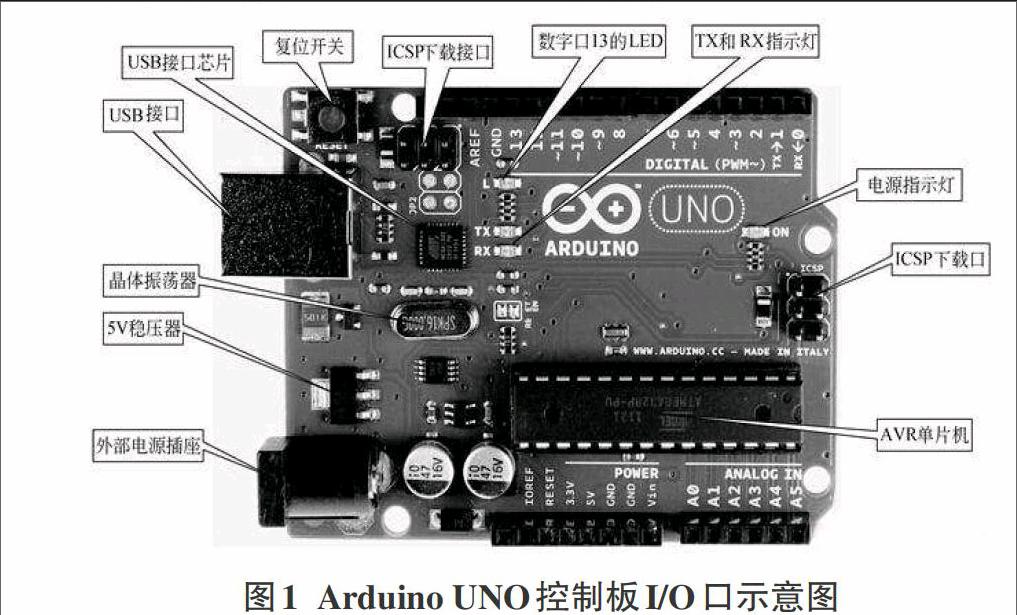
Arduino是可编程的,使用功能强大的AVR微控制器,标准板拥有20个I/O引脚(Arduino的变体拥有更多的I/O引脚),并且很便宜。主Arduino使用标准的USB数据线连接到计算机,不仅提供到PC的串行连接,还包括所需的5V电源。其最大的优势在于它秉承开源硬件的思想,程序开发接口免费下载,也可依需自己修改。……
登录APP查看全文
