基于iNEMO惯性模块的简易体感遥控机械手装置
2016-05-05程招招马超武少卿刘帅
程招招+马超+武少卿+刘帅

摘 要:将STM32F103C8T6作为主控制器,结合体感识别技术,设计的机械手臂具有体积小、操作简单、可靠性高、可扩展性强等优点,能够较好地满足对机械手可靠遥控的要求,具有较大的应用推广价值。
关键词:嵌入式控制;体感技术;iNEMO惯性模块;无线控制
中图分类号:TP242 文献标识码:A DOI:10.15913/j.cnki.kjycx.2016.08.011
随着科学技术的快速发展,智能机械手臂装置被广泛应用于实际生产生活当中,基于体感技术的智能机械装置层出不穷。传统的机械手一般都是采用PLC控制的,而本设计则采用模块化机械装置组装机械手,是基于单片机的无线控制,利用STM32F103C8T6作为主控制器,采用iNEMO惯性传感器模块实现体感信息检测、nRF24L01模块完成无线通信和12864液晶显示模块实现状态显示。同时,利用体感识别技术来取代传统的按键控制,有效地减少了硬件设备的投放,简化了系统,具有体积小、操作简单、可靠性强等特点。体感技术的优势在于人们可以用肢体直接与周边的装置或环境互动,而无需使用任何复杂的控制设备,便可让人们身临其境地与内容互动。依照体感方式和原理的不同,可以将体感技术分为三大类,即惯性感测、光学感测、惯性及光学联合感测。本设计中采用惯性感测的原理对手部姿势进行检测,从而实现体感控制。
1 系统方案及整体构架
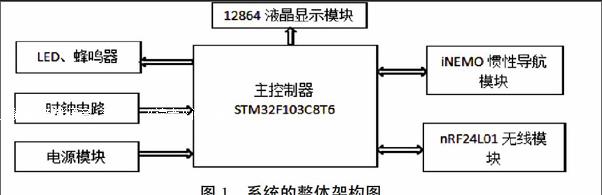
本设计采用ST公司具有Cortex-M3内核的ARM控制器STM32F103C8T6作为主控制器,采用ST公司的iNEMO惯性导航模块进行手部姿态检测,采用nRF24L01无线模块实现指令的发送和数据的接收,采用12864液晶显示模块显示当前的控制指令、机器人状态和剩余电量,采用LED和