大规模环境下基于图优化SLAM的图构建方法
2015-09-21王忠立蔡鹤皋
哈尔滨工业大学学报 2015年1期
王忠立,赵 杰,蔡鹤皋
(1.北京交通大学电子信息工程学院,100044北京;2.机器人技术与系统国家重点实验室(哈尔滨工业大学),150080哈尔滨)
近年来,同步定位和地图构建(SLAM)逐渐成为机器人领域研究的热点问题,被认为是实现移动机器人自主化的核心技术[1].对SLAM问题的研究,最早可以追溯到上世纪80年代.Standford大学的Smith等[2]发表了关于SLAM问题的开创性论文,论文以空间不确定性描述及变换的表示方法为研究内容,并提出了随机地图的概念.到1991年,Leonard等[3]正式提出SLAM概念.SLAM方法的理论意义和应用价值逐渐引起了众多学者的关注.在1999年的ISRR国际会议上,第一次有SLAM专题研讨会[4].近些年来,每年的机器人国际会议(ICRA、IROS、Robio等)都有SLAM专题讨论,同时机器人领域的一些国际期刊,也不定期推出SLAM专辑.由此可见国内外学者对移动机器人SLAM问题的关注程度.Durrant等[1]对该问题的早期研究方法进行了总结,并对SLAM问题的结构、收敛性等开放性问题进行了讨论.图1是到目前为止,根据所用的传感器种类、地图类型、主要算法以及应用环境类型对SLAM的研究方法进行整理分类的结果.
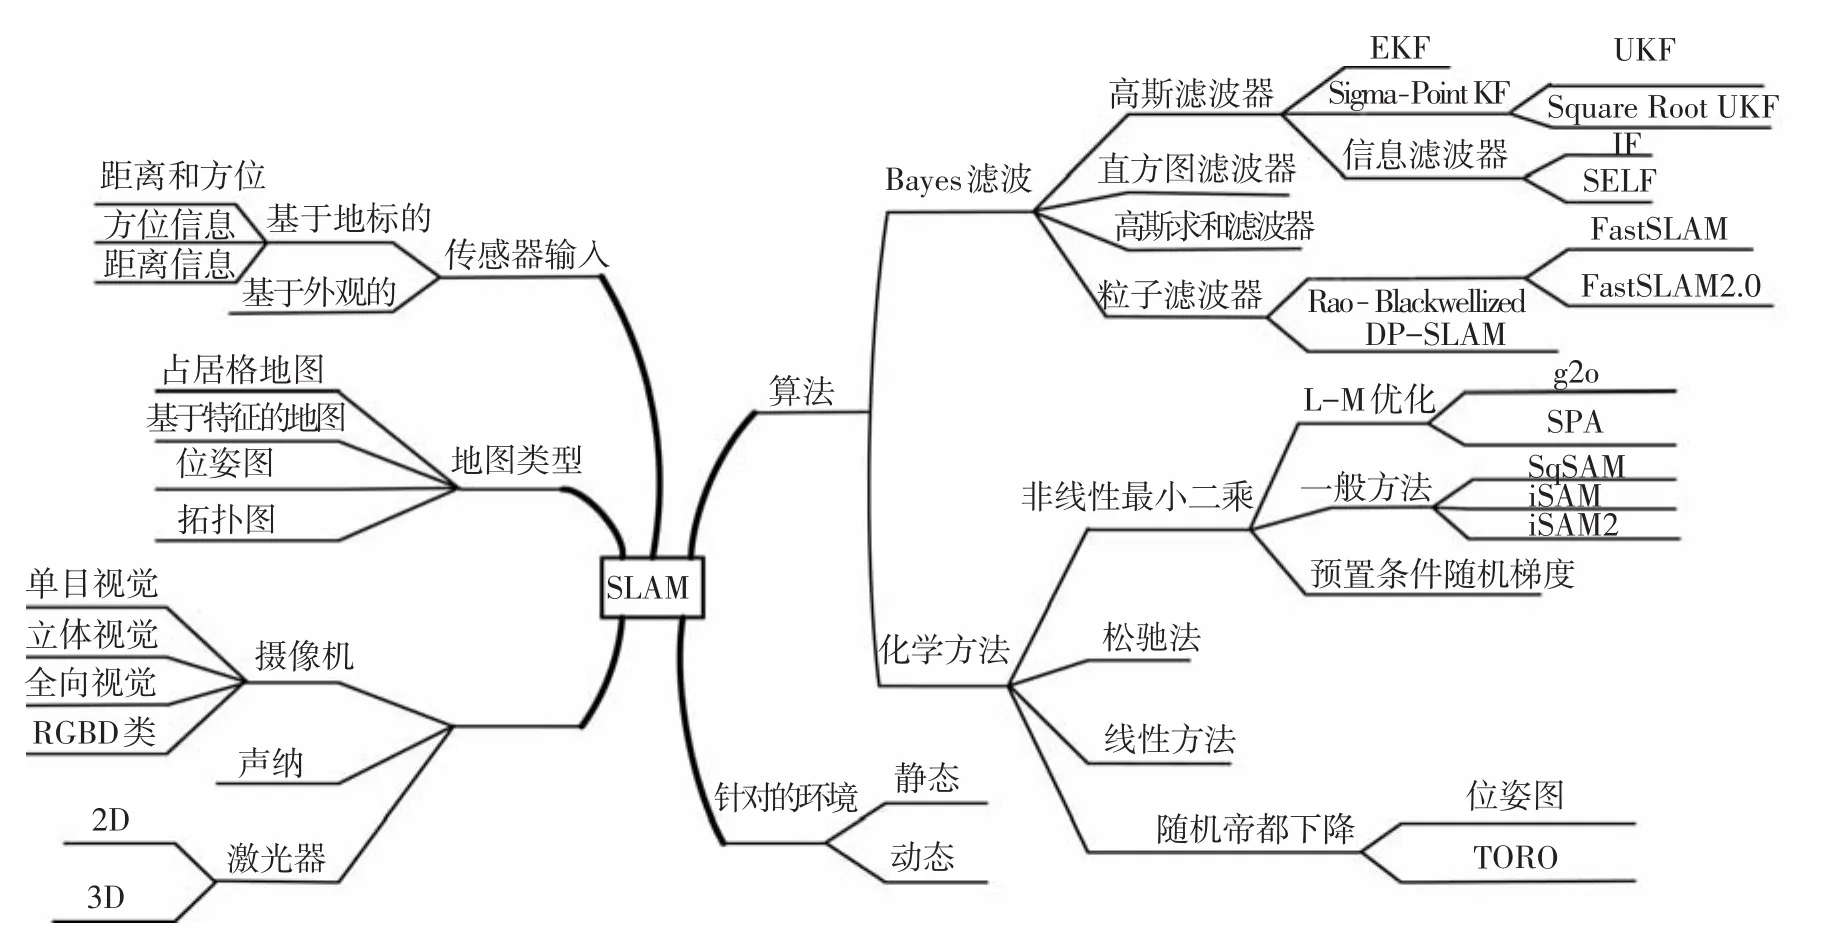
图1 SLAM的主要研究方法
SLAM本质上是一个系统状态(包括机器人当前位姿以及所有地图特征位置等)估计问题.从这一角度,其求解方法可大致分为基于Kalman滤波器的方法、基于粒子滤波器的方法、基于图优化的方法3类.
基于Kalman滤波(KF)和粒子滤波(PF)的方法主要依据递归贝叶斯状态估计理论.从初始时刻起到当前时刻t的观测信息以及控制信息……
登录APP查看全文