基于轮球自平衡机构的机器人设计
2015-09-13毛丽民卢振利朱培逸刘叔军
制造业自动化 2015年17期
毛丽民,卢振利,朱培逸,刘叔军
(常熟理工学院 电气与自动化工程学院,常熟 215500)
0 引言
自平衡机器人的概念源于二十世纪八十年代,基于倒立摆的模型,其系统是一个非线性、强耦合、多变量和自然不稳定的系统[1]。
轮球自平衡机构组成的机器人通过自身的平衡调节器,使其在球上近似平稳的站立,实现动态平衡。球与地面有一个微小的接触点,和一般的多轮车相比,单足平衡机器人灵活性更好。可以应用到大型购物中心、际会议或展览场所等领域,根据不同的应用场合加入各类不同功能,例如加入避障、定位和网络访问控制,实现物体运送的功能
1 机器人机构及自平衡原理
1.1 机器人机构
机器人结构主要由主控制器、主框架、蓝牙模块、陀螺仪模块、各类模块等组成。机器人总高度为28cm;身长25cm,宽25cm;全向轮直径5cm;球直径18cm。机器人模型如图1所示。
图1中数字代表:1为构架,2为电机驱动,3为主控制器独立电源,4为OLED,5为主控制器,6为蓝牙模块,7为24V电源8为稳压模块,9为总开关,10为直流电机,11为全向轮。
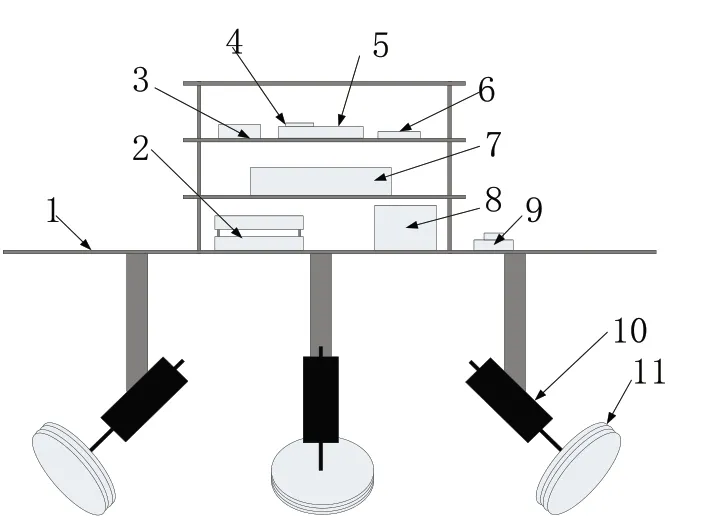
图1 轮球自平衡机器人模型(无球部分机构)
根据上述模型,设计完成第一代轮球自平衡机器人(无球部分机构)样机如图2所示。
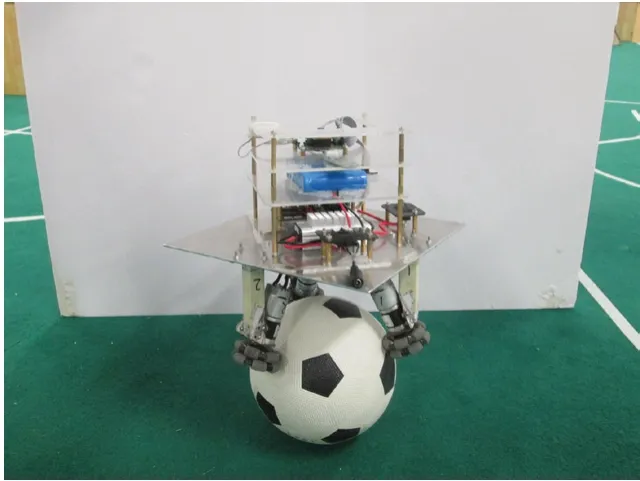
图2 轮球自平衡机器人样机
1.2 轮球移动机器人自平衡原理
该机器人驱动部分是通过三个电机驱动的轮子,组成一个平面,彼此相差120度。该部分与球组成一个移动机构,该球直径应该满足R球>α*R万向轮组, α为实验安全系数,这里取1.414。
在机器人维持平衡过程中,由于变化的角度相对较小,把机器人的运动系统近似的看成平面,建立的运动模型如图3所示。……
登录APP查看全文
