PI自整定永磁伺服系统转动惯量的辨识研究*
2015-03-02马立新徐镇乾范洪成黄阳龙
机电工程 2015年8期
关键词:方法
马立新,徐镇乾,范洪成,黄阳龙
(上海理工大学光电信息与计算机工程学院,上海200093)
0 引 言
永磁同步电机在伺服系统的应用中,变化的电机转动惯量会对系统的性能造成较大的影响,特别是高精密数控机床、高性能机器人等对动、静态性能要求苛刻的场合[1]。如果转动惯量变大可能使系统不稳定,响应慢。如果转动惯量变小,虽系统响应变快,但会加大超调或震荡,甚至会造成低速时的转矩脉动[2]。
目前的研究大多是通过算法根据速度设定值与反馈值单纯对PI 参数进行优化,而忽略了它是一个多变量、内部强耦合的高阶非线性系统[3],运行过程中很多参数会发生变化,PI 控制器的控制与电机参数密切相关,因此电机参数辨识才是电机PI 控制系统研究的关键[4]。
本研究针对永磁同步电机伺服系统中转动惯量变化问题,设计一种带PI 参数自整定的永磁同步电机转动惯量辨识系统并对其进行分析和研究。
1 永磁同步电机的矢量控制
1.1 坐标变换
利用坐标变换,可实现电机定子电流从静止坐标系到旋转坐标系之间的变换,简化了方程及空间矢量的计算求解,坐标变换如式(1)所示[7]。
Clarke 变换:即三相A、B、C 坐标系)到两相α、β坐标系之间的3/2 变换为:
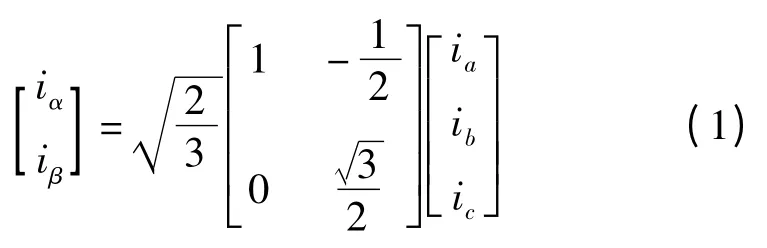
Park 变换:即两相α、β 坐标系到两相d、q 坐标系之间的αβ/dq 变换为:
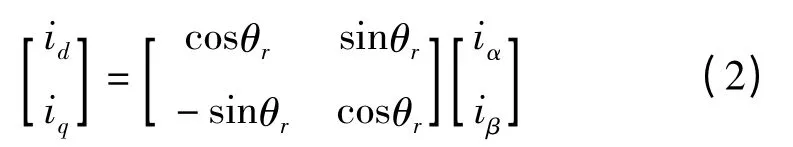
式中:θr—d 轴与A 轴之间的夹角[8]。
1.2 永磁同步电机数学模型
d、q 坐标系下永磁同步电机电压方程为:
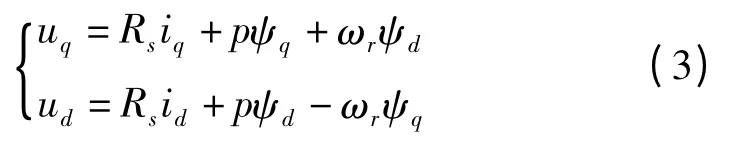
式中:id,iq—直、交轴电流分量;ψd,ψq—直、交轴磁链;P—微分算子;ωr—转子角速度[9]。
d、q 坐标系下永磁同步电机电磁转矩方程为:
登录APP查看全文