具有输入与状态时变时滞线性系统的鲁棒H∞控制
2014-09-18侯晓丽邵诚李永凤
哈尔滨工程大学学报 2014年5期
关键词:系统
侯晓丽 ,邵诚,李永凤
(1.郑州轻工业学院 数学与信息科学系,河南 郑州 450002;2.大连理工大学 电信学院,辽宁 大连 116085)
时滞现象存在于许多实际系统,如生物系统、经济系统、化工系统、物理系统,电力系统等,时滞的存在有时会导致系统不稳定,或使得系统的性能下降。近年来,对具有输入时滞和状态时滞的线性系统的鲁棒控制及H∞控制已有大量的研究成果[1-10],其中很多文献要求系统是能控的且时滞依赖的结果大都要求时滞的导数小于1,但在很多实际系统中,可能无法预知时滞参数导数的情况, 如遥操作系统和网络控制系统中的时滞参数变化很快, 有时时滞参数的导数甚至可能不存在, 这时已有方法就不适用了。有的结果对时滞导数没有限制,如郑敏等[11]对一类状态及输入具有区间变时滞的线性系统,基于时滞划分形式的泛函,讨论系统的镇定问题;王新梅等[12]利用一个积分等式,给出了一类区间时变输入时滞与状态时滞线性系统的时滞相关稳定性判据等,但结果有一定的保守性。
对没有不确定性和外扰的系统,结合自由权矩阵技巧,不经过任何不等式放缩,利用Lyapunov稳定性定理,得到了系统渐近稳定的时滞依赖充分性条件,且对时滞的导数没有任何限制,解决了稳定性问题中保守性产生的根源。然后把该方法用于不确定系统,研究其鲁棒控制与H∞控制。
1 系统描述及主要结果
考虑具有如下形式的不确定时滞系统:
(1)
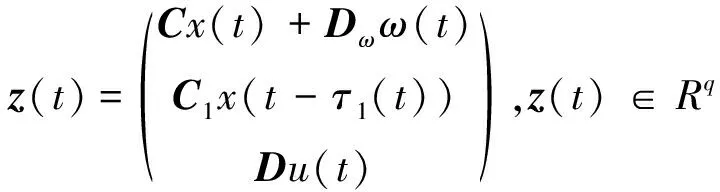
假设参数不确定性为范数有界的,即存在适当维数的常值矩阵E、G1、G2、G3、G4,使得
登录APP查看全文