滚翼机滚转阶跃响应分析
2014-09-17杜帆胡峪
飞行力学 2014年2期
杜帆, 胡峪
(西北工业大学 航空学院, 陕西 西安 710072)
0 引言
无人飞行器具有起降要求简单、隐身性能优异、机动性能突出等特点,近年来在军用及民用领域扮演着重要角色。滚翼机[1]作为一种全新类型的飞行器,近年来成为航空界的新兴研究热点。
目前对于滚翼机的研究尚处在初级阶段,总体参数对于滚翼机稳定性的影响尚未得到准确分析。本文提出滚翼机的动力学模型,通过仿真分析影响其滚转稳定性的因素,合理解释了验证机试飞过程中出现的三轴力矩耦合现象。
1 飞行器总体布局
滚翼机是一种由摆线桨提供升力的新型可垂直起降飞行器。在低雷诺数条件下,摆线桨具备高效率、高机动性的特点[1-3]。
滚翼机采用三轴式总体布局(见图1),机身前部安装有两个同向旋转的摆线桨,机身尾部安装有一个螺旋桨。两摆线桨产生升力的方向始终垂直于机身,升力大小由其转速决定。
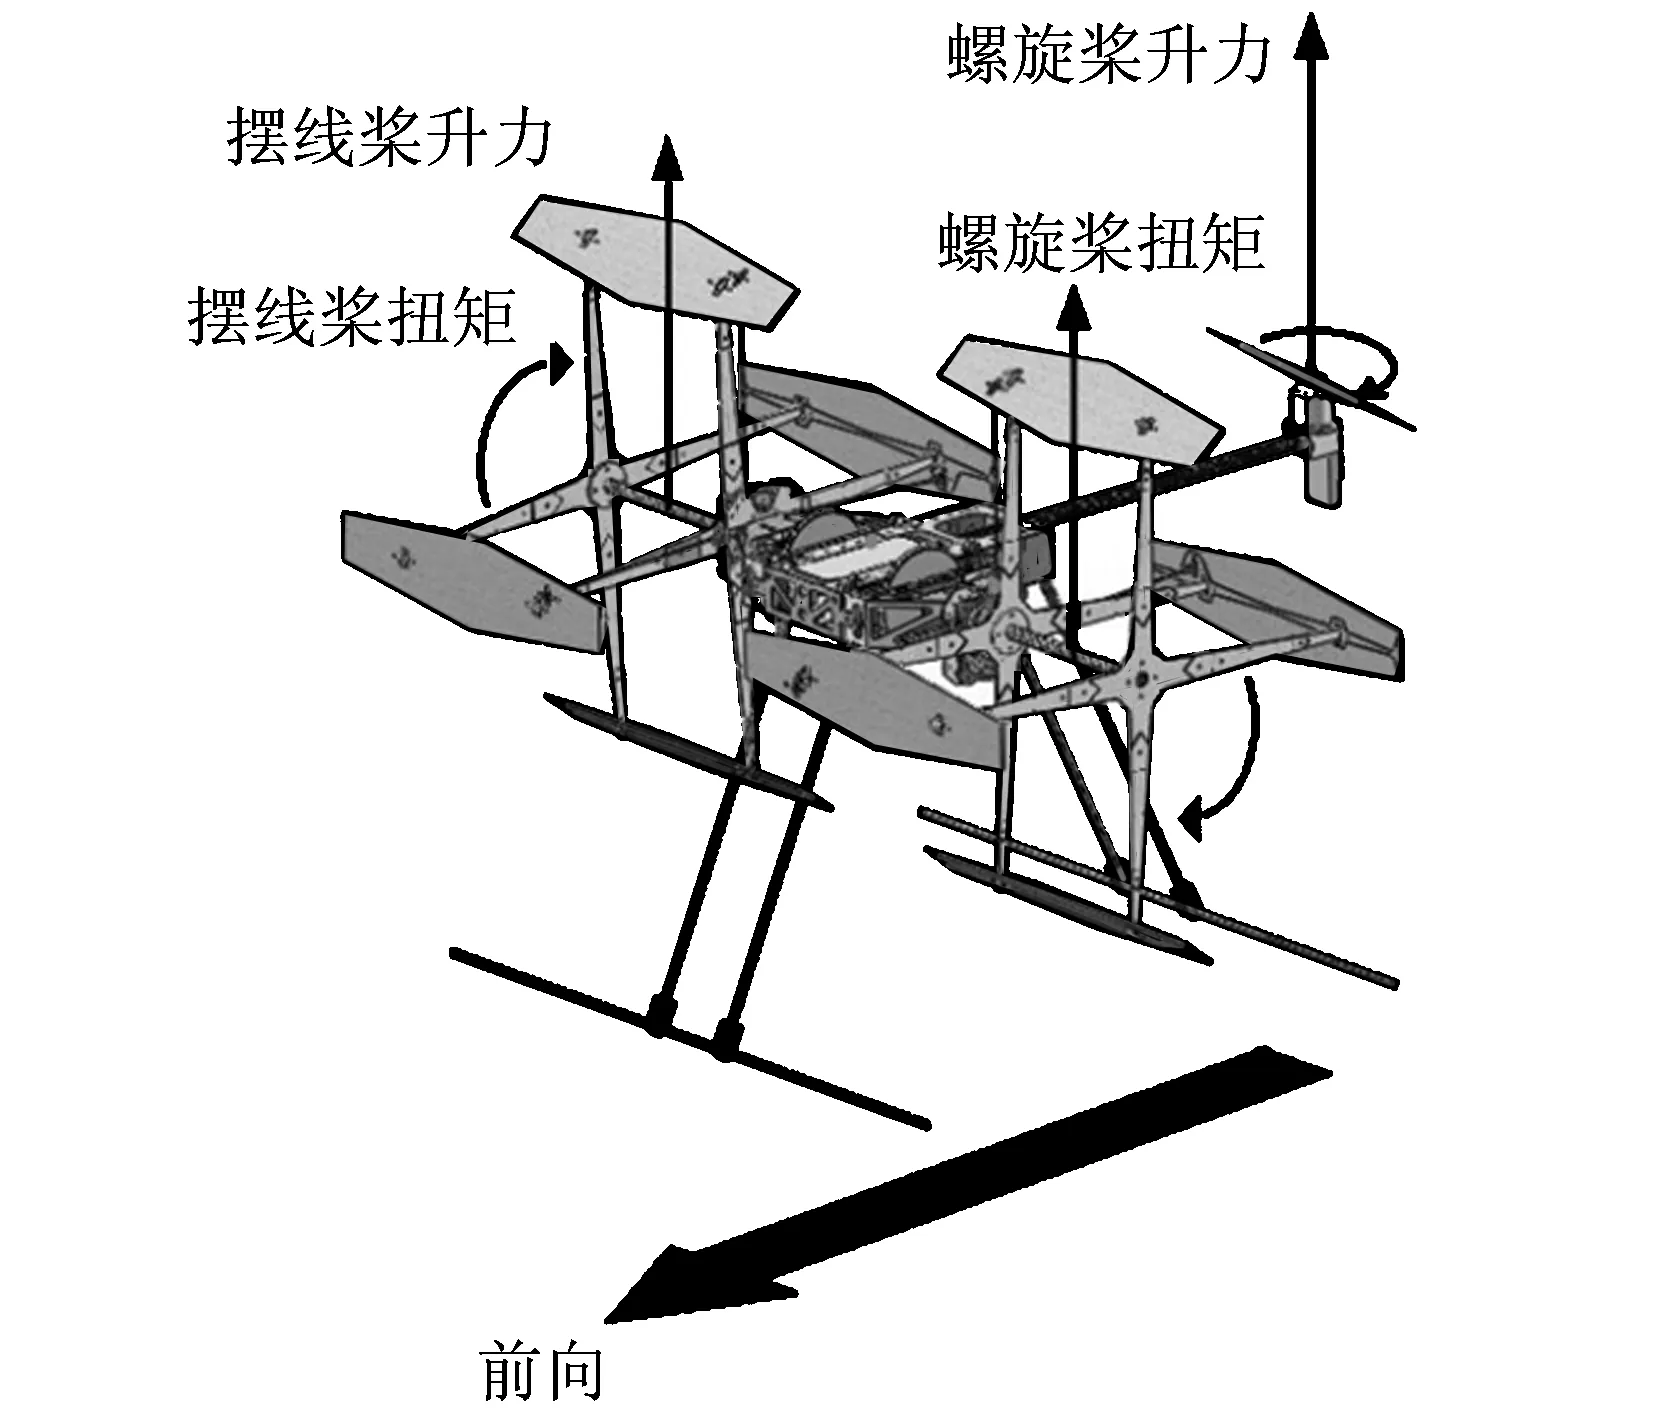
图1 滚翼机总体布局图Fig.1 Configuration of three-rotor cyclogyro
滚翼机受力分析如图2所示,两摆线桨的合力作为主要升力,控制滚翼机的上升和下降;两摆线桨的差动产生滚转力矩,控制滚翼机的滚转运动。尾部螺旋桨能够围绕尾杆进行左右偏转(见图3),垂直于机身的升力分量控制滚翼机的俯仰运动,平行于机身的升力分量控制滚翼机的偏航运动(见图4)。图中,F1,F2,T1,T2,ω1,ω2分别为左、右摆线桨的升力、扭矩、角速度;Ft,Tt,ωt分别为尾部螺旋桨的升力、扭矩、角速度;Gx,Gy,Gz分别为重力沿体轴系的分量;L1为摆线桨叶片中心到飞……
登录APP查看全文