轮式倒立摆的数学建模及状态反馈控制
2014-09-13何青义
机电产品开发与创新 2014年1期
关键词:系统
石 祥,许 哲,何青义,田 卡
(上海海洋大学 工程学院,上海 201306)
0 引言
倒立摆[1~3]作为一类非线性控制系统的典型特例,能有效地反映诸如可镇定性、鲁棒性、随动性以及跟踪等许多控制中的关键问题,是检验各种控制理论的理想模型,目前已有多种控制算法[4~9]应用其中,但是在研究其控制算法之前都存在着建模问题。目前关于各种倒立摆的研究论文中所给出的数学模型中,通常没有系统微分方程的推理过程,或者模型比较单一,尤其是轮式倒立摆。
轮式倒立摆又称 “两轮自平衡机器人[10]”,其模型是建立在由两个车轮左右平行布置、可移动的小车车体上,每个车轮都与电机相连。当车体运动时,通过控制电机的转速来控制车轮,使摆杆尽快地达到一个平衡位置,并且没有大的振荡。当摆杆到达期望的位置后,系统能克服随机扰动而保持稳定的位置。本文将对轮式倒立摆进行数学建模,从而得出其状态方程,并基于Matlab及ADAMS的联合仿真对轮式倒立摆的状态反馈控制加以验证。
1 数学建模
1.1 直流电机的数学模型
轮式倒立摆由两个直流电机驱动,本节主要推导直流电机的数学模型,图1展示了机械载荷和直流电源的驱动,从直流电源得到的电能转换为机械能,机械能再转换为作用在直流电机上的载荷。
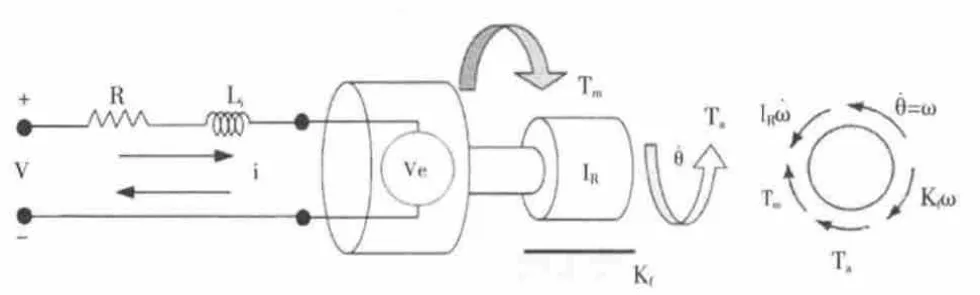
图1 直流电机图解Fig.1 Diagram of DC motor
因为轴上产生的所有扭矩与轴的加速度呈比例关系,而轴上的加速度又是通过电枢的转动惯量IR产生,可推出如下关系:
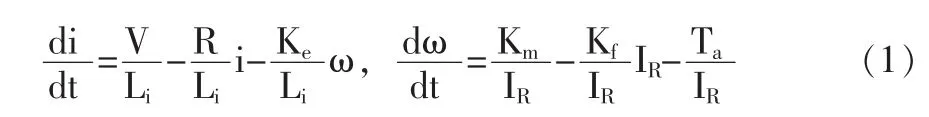
为了……
登录APP查看全文