基于局部特征的图像模式识别算法研究*
2014-09-13崔星华
崔 星 华
(吉林建筑大学计算机科学与工程学院,长春 130118)
作为计算机视觉与模式识别的交叉领域,图像模式识别的目标可理解为[1]:发觉目标之间的重要差异.针对在图像的模式识别算法中存在的基于全局特征和基于局部特征算法,本文仅探讨基于局部特征的SIFT/SURF算法.目前,认为基于局部特征的识别与匹配算法有以下3个主要步骤:① 在不同的局部区域使用探测器提取特征点;② 对特征点附近一定范围内的区域提取其特征并构造特征向量,进而形成描述器;③ 通过匹配不同图像中的描述器,进而对特征点进行匹配,达到识别的目的.
1 SIFT算法描述及存在的问题
尺度不变特征变换(SIFT)是在局部特征匹配领域中应用效果较好的算法之一[2],被人们不断深入地研究和改进,总结出了改进算法.Lowe于2004年提出、目前普遍认为是标准的、且较为成熟的SIFT算法[3].
(1) SIFT的检测方案. SIFT检测器是说明特征点的位置的,这里选用尺度不变算法来证明特征点的尺度不变性.则有:
L(x,y,δ)=G(x,y,kδ)*I(x,y)
(1)
由上式得L(x,y,δ):
这里L(x,y)为输入;*为卷积运算;δ为尺度变量.
为了保证极值,人们构造如下函数:
D(x,y,δ)=G(x,y,kδ)-G(x,y,δ)
(2)
可证明,DoG与LoG之间的换算关系:
由上述定义,探测过程是DoG与L(x,y)的卷积操运算,达到生成DoG的过程,即:
DI(x,y,δ)=D(x,y,δ)*I(x,y)=[G(x,y,kδ)-G(x,y,δ)]*I(x,y)
(3)
(2) SIFT方案. SIFT算法主要用来描述特征点的变化,这里选用直方图法进行单位化,保证抗旋转和照度变换的能力.则有:
(4)
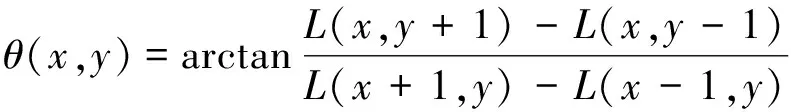
(5)
其中,m(x,y)为梯度;θ(x,y)为方向.
SIFT算法具有尺度不变、抗旋转等特性,但是在应用过程中发现存在如下问题:① 当图像分辨率较高时,计算速度将显著下降;……
