非圆旋转工件随动支撑装置及其运动分析
2014-05-11岳彦芳辛志博
制造业自动化 2014年10期
岳彦芳,辛志博,杨 光
(河北科技大学 机械工程学院,石家庄 050018 )
非圆旋转工件随动支撑装置及其运动分析
岳彦芳,辛志博,杨 光
(河北科技大学 机械工程学院,石家庄 050018 )
0 引言
在对弱刚性工件加工时,加工力的作用会造成被加工工件的挠曲变形,使得加工精度、表面粗糙度等受到影响。传统加工过程中通常采用减小切削用量、增加跟刀架等措施来减小变形,保证精度。但减小切削用量会使生产周期加长,成本增高,而传统跟刀架无法实现对非圆工件旋转加工时的支撑。
随着数控加工技术的不断发展,曲面构件的设计和加工越来越多,越来越复杂,且精度要求越来越高[1,2]。特别是像叶片类构件不仅具有较大的非圆度,带有负曲面,而且精度往往要求很高。因此,研究这类构件旋转加工所需的中间跟随支撑装置具有重要意义。本文设计了一种用于弱刚性非圆工件旋转加工过程中的“V”型随动支撑装置,并通过分析非圆截面的几何形状和DXF图形存储格式的特点,给出了通过CAD图形驱动自动生成支撑臂瞬态位移的计算方法。实验证明了该装置的有效性。
1 支撑装置的特点及运动过程
典型的非圆截面曲线有凸(正)有凹(负),当工件旋转时,为保证支撑装置对工件支撑性的实时性、连续性,设计的“V”型随动支撑装置结构如图1所示。
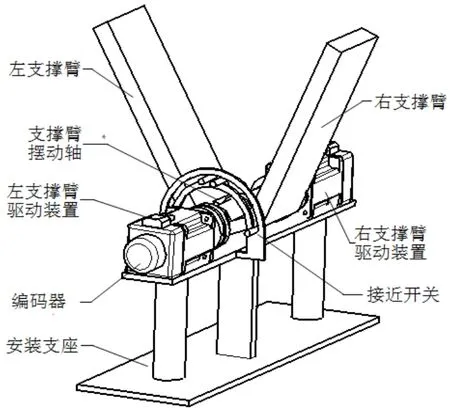
图1 支撑装置整体结构图
该支撑装置包括左、右两个支撑臂,位于安装支座上的两台伺服电机分别驱动支撑臂摆动。两台电机转轴位于同一直线上,故电机的转动中心即为两支撑臂的摆动中心。……
登录APP查看全文