基于Adams的驼峰解体自动摘钩装置运动轨迹与仿真
2013-08-22王战中刘超颖杨长建
制造业自动化 2013年1期
关键词:动作
王战中,赵 赛,刘超颖,杨长建,熊 蒙
(石家庄铁道大学,石家庄 050043)
0 引言
随着我国编组站驼峰自动化进程的飞速提升,驼峰解体自动摘钩越来越引起专家学者的重视[1]。之所以自动摘钩会成为制约驼峰自动化乃至编组站全面自动化的瓶颈,主要原因如下:
1)待摘车钩为移动目标,定位困难;
2)摘钩环境复杂,工况条件恶劣;
3)待解列车车型多样化,造成摘钩点难以控制。
上述原因决定了自动摘钩实现的难易程度。本文结合人工摘钩的动作过程,设计出一种悬挂式驼峰自动摘钩装置,并应用Adams软件对其进行了运动学仿真。
1 驼峰自动摘钩装置工作原理
1.1 驼峰自动摘钩装置简介
该驼峰自动摘钩装置结构是根据工厂车间桥式起重机的布局方案而设计[2],装置支架4横架于货车上空,由于其末端执行器悬垂而下,故称该装置为悬挂式自动摘钩装置。在高架上铺设行走轨道,悬挂的自动摘钩装置在轨道上行走,行走轨道分布在列车两侧。其特点是该装置充分利用了驼峰的空间,缩小了地面占用量,受地形影响小。主体结构分为行走系统和摘钩系统两部分,采用电液混合的工作方式。其结构如图1所示。
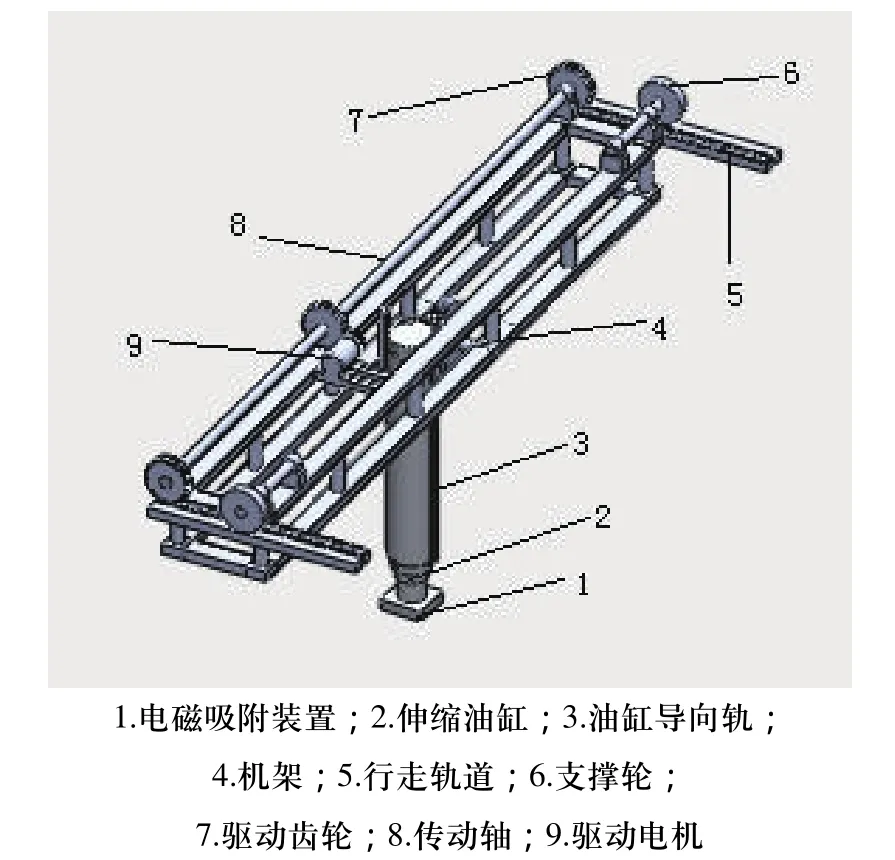
图1 自动摘钩装置
1.2 自动摘钩装置的作业过程
自动摘钩装置的作业过程分为五个步骤。
第一步,自动摘钩装置接收到摘钩命令后,电机驱动行走系统开始定位摘钩点,直至摘钩装置与待编车钩达到同步;第二步,液压缸的三节套筒开始以一定的速度下降,直到安装在装置端部的电磁机构上的传感器接触到改进后的车钩后,停止向下运动;……
登录APP查看全文
